


制御システムは環境試験装置の最も核となる部分であり、その制御精度は装置による環境試験の精度や信頼性に直結します。現在、環境試験装置制御システムの用途は主に汎用型と特化型に分けられます。-汎用制御システムの 1 つは、従来のヒューマン マシン インターフェイス (HMI) とプログラマブル コントローラ (PLC) の制御方法の組み合わせ、または産業用 PC 構成ソフトウェアと PLC の制御方法の組み合わせを指します。-専用コントローラとは、専用コントローラ用に開発された各種環境試験装置の制御特性を指します。国内の特殊環境装置コントローラの分野は海外に比べて比較的空いていますが、これは国内の環境試験装置の精度と安定性が一般的に外国の環境装置の主な理由に比べて劣っているためでもあり、国内の環境試験装置の開発のための特殊コントローラの開発は非常に重要です。
1 . 設計原則
本稿では、環境機器制御システムは、高温試験室、高温および低温試験室、冷熱衝撃試験室、恒温恒湿ボックス、湿熱ボックスなどの温度クラスの環境試験装置を主に対象としています。そして、温度クラス環境試験装置は通常、図1に示すように、メインボックス、加熱システム、冷凍システム、風循環システム、主制御システムで構成されます。
装置全体の主な制御対象には、冷凍システムの冷凍コンプレッサー、電子膨張弁、冷気排出電磁弁の制御が含まれます。風循環システムの遠心ファン。ソリッドステートリレーとACコンタクタの加熱システム。
装置全体の主な測定パラメータには、冷凍システム内のコンプレッサーの排気ガスの温度と圧力、凝縮器の出口温度、蒸発器の入口と出口の温度、コンプレッサーの動作電流と電圧が含まれます。風循環システムのファンの温度、動作電流および電圧。電気ヒーターの加熱システムの動作電圧と電流。ボックス内の温度や湿度など。
上記の測定パラメータには、コンプレッサーとファンの動作電圧と電流、ファンの速度と風速など、一部のパラメータと機器の制御プロセスには直接の関係がありません。しかし、現代の科学技術と産業情報技術の急速な発展に伴い、航空宇宙、航空、産業応用などの機器やシステムの信頼性、安全性、経済性に対する要求はますます高くなり、故障予測と健康管理(予後および健康管理、PHM)が徐々に産業機器の主流の開発方向の1つになってきました。しかし、PHM システムは設備の稼働状態を総合的に監視し、汎用の PLC 制御システムを使用して構築する必要があるため、パラメータを取得しすぎると PLC モジュールが増加し、設備の製造コストが向上するだけでなく、設備制御システムの容量も肥大化します。この目的を達成するために、この論文は、組み込みシステムを使用して、高い自由度、低コスト、ターゲットを絞ったリアルタイムの高度なプログラム統合を開発し、機器全体の動作パラメータ監視を実現する組み込みベースの制御システムを提案します。-機器のファジィ PID 制御アルゴリズム、インパルス干渉防止平均フィルタリング、平均制限フィルタリングなどのデジタル フィルタリング アルゴリズム、インパルス干渉平均フィルタリング、平均制限フィルタリング方式など、機器の制御精度と安定性を向上させるための複雑なアルゴリズムを実現することが容易になります。-
2. 制御系ハードウェア設計
制御システムはコントローラと測定および制御モジュールで構成されます。 I / Oモジュールと測定モジュールを含むどの測定および制御モジュールがモジュール設計であり、モジュールの増減に必要な機器の構成。コントローラは、デバイスのさまざまな構成にのみ対応し、適切なソフトウェア設定や調整を行います。これは、機器の動作パラメータを低コストで取得するだけではありません。-制御システムの統合を改善するために、制御モジュールのサイズも縮小します。図 2 に示す制御システムのハードウェア フレームワークでは、I/O モジュールの I/O および PID 制御出力の制御設定に従って、測定モジュールを取得するコントローラーが機械パラメータによって収集されます。
485インターフェースModbusプロトコル通信に基づくコントローラおよびI/Oモジュール、測定モジュール。 Modbusバスは計装、インテリジェント高低圧機器、伝送器、プログラマブルコントローラ、HMI、インバータ、フィールドインテリジェント機器など多くの分野で広く使用されているため、コントローラとI/Oモジュール、計測モジュールは拡張性が高く、単独で製品化する可能性があります。
2.1 コントローラのハードウェア設計
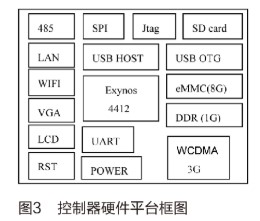
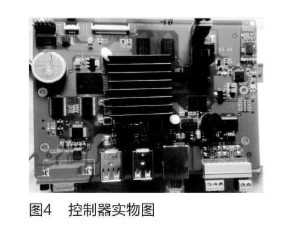
組み込みコントローラは、ARM Cortex-A9 クアッド- マイクロプロセッサ ハードウェア開発プラットフォームに基づいており、主にヒューマン マシン インターフェース、論理演算、I/O、PID 制御の操作における制御システムを担当します。-ハードウェア プラットフォームで使用される Exynos4412 プロセッサは、高性能のデータ処理機能とより完全なハードウェア インターフェースを備えており、Linux 組み込みシステムを構築するための優れたハードウェア基盤を提供します。{6}コントローラ ハードウェア開発プラットフォームの機能ブロック図を図 3 に示します。オンボード WIFI、3G モジュール、10M/100M アダプティブ ネットワーク カード、10.1 インチ タッチ LCD、4 チャンネル USB ホストなどを備えています。-
ハードウェア プラットフォームは、eMMC または SD カードからの起動をサポートしています。 eMMC はシステム イメージの書き込みに使用されるため、コントローラは電源投入後にデフォルトで eMMC から起動します。 SDカード起動機能をUSB OTGで使用することで、ファームウェアとシステムソフトウェアの高速アップグレードを実現します。 wifi、wcdma 3g、lan、およびその他のネットワーク インターフェイスは、さまざまな場合にコントローラーをインターネットに接続するために使用され、リモート コントロール、リモート障害警告またはアラーム、リモート コントロール、リモート障害警告またはアラーム、リモート コントロール、リモート障害警告またはアラーム、リモート障害警告またはアラーム、リモート障害警告またはアラーム、およびリモート コントロールに使用できます。 WIFI、WCDMA 3G、LAN、およびその他のネットワーク インターフェイスは、さまざまな状況下でコントローラをインターネットに接続するために使用され、機器の遠隔制御、遠隔障害警告またはアラーム、専門家による遠隔トラブルシューティング、およびその他の新しいアプリケーションを実現するためのハードウェア サポートを提供します。
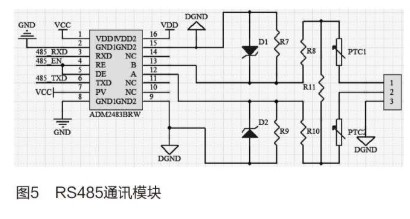
コントローラが測定および制御ボードとの高速リアルタイムで信頼性の高い通信を確実に実現できるようにするため、コントローラの 2 つの RS485 通信回路設計は ADM2483 に基づいています。 ADM2483 は、統合された通信絶縁 RS485 トランシーバ デバイスで、最大 500kbps の最高通信速度を実現します。オプトカプラ絶縁設計の使用を回避する前提で通信速度と干渉耐性を確保するには、より大きな PCB レイアウト領域を占める必要があります。{7}}レイアウト領域。また、ADM2483 を使用してスイング レート設計を制限し、圧力スイング レートの低下を適切なレベルに制御することで、BER によって発生する不適切な端子のマッチングとコネクタを減らすことができます。通信モジュールのインターフェース回路は、図 5 に示すように、電流および電圧を制限する設計を採用しており、電圧レギュレータ D1、D2、および自己回復ヒューズ PTC1 および PTC2 をインターフェース回路に接続して、485 通信モジュールの電気的信頼性を向上させる効果的な保護を形成します。
2.2 計測制御モジュールのハードウェア設計
測定および制御モジュールのハードウェア ブロック図を図 6 に示します。LPC1758 をコアとして、デバイス動作データの取得、I/O アドレス デコード、および I/O 制御を担当します。デバイスの関連する温度、電流、電圧、湿度、圧力、その他のパラメータは、取得回路を介して、LPC1758 デジタル フィルタリングによってフラッシュに保存されます。コントローラは RS485 を介して LPC1758 と通信し、論理演算に必要なパラメータを読み取り、演算後に I/O 制御コマンドを LPC1758 に実行できます。 I/O 回路には、トランジスタ出力、リレー出力、および LPC1758 実行への I/O 制御コマンドが含まれます。コントローラはRS485を介してLPC1758と通信し、論理演算に必要なパラメータを読み取り、演算後の実行のためにI/O制御コマンドをLPC1758に送信できます。I/O回路には、トランジスタ出力、リレー出力、および電子膨張弁制御I/O、周波数コンバータ制御I/Oなどの特殊用途向けの出力が含まれます。
フィルタ サンプリング回路は、マキシムのシングル チャネル 24 ビット ADC MAX11210 を使用します。これは、アナログおよびリファレンス入力バッファ アンプを統合し、外部 16 チャネル アナログ スイッチの制御に使用できる 4 つの GPIO ポートを提供します。これにより、MAX11210 は 16 チャネル アナログ信号を効率的に収集し、LPC1758 の I/O リソースへの負担を軽減します。サンプリング回路のブロック図を図 7 に示します。 サンプリング回路のブロック図を図 7 に示します。
最後に、I/O 回路の精度と信頼性を確保するために、I/O 状態検出設計がハードウェア回路に追加されます。出力ポイントの場合、I/O状態検出回路は出力状態から対応する出力シーケンス信号を生成し、出力状態を変更するコントローラーのコマンドがLPC1758に送信されて実行されると、出力ポイントの状態が変更され、LPC1758は変更された出力シーケンス信号とコントローラーが発行した出力コマンドを比較して出力の精度を保証します。一方、入力点の場合は、入力状態が変化すると、LPC1758 は実際の入力状態と入力シーケンス信号を比較して、入力回路にエラーがあるかどうかを判断します。
3. 制御システムのソフトウェア設計
コントローラのマルチハードウェア インターフェース、マルチソフトウェア プログラムのアプリケーション開発、マルチファイル操作、システムのカスタマイズ、その他の要件を満たすために、Linux 組み込みオペレーティング システム、メイン アプリケーション プログラムには、図 7 に示すヒューマン マシン インターフェース プログラム、データ処理プログラム、ソフト PLC プログラムがあります。その中で、HMI プログラムが生成されます。- これは、グラフィカル要素、コントロール、およびマクロ コマンドの組み合わせを介して Windows 環境で実行されるグラフィカル ソフトウェアによって実行され、USB 経由でコントローラにインポートして HMI の更新を実現できます。データ処理プログラムは主に、機器の産業制御記録、PID 操作、機器の状態監視などの機能を担当します。ソフト PLC プログラムは、ドイツの Infoteam OpenPCS ソフトウェアによって開発され、ST、IL、SFC、FBD、LD、CFC の 6 つの IEC 言語をサポートし、I/O ロジック操作を担当します。
測定および制御モジュールにはあまり多くのアプリケーションやグラフィカル インターフェースが必要ないため、Linux 組み込みオペレーティング システム構成と比べてはるかに小さい uC/OS{0}} II が選択されます。このシステムは機能が豊富で、タスクのスケジューリング、タスク管理、時間管理、メモリ管理、タスク間の通信と同期などの機能をカバーしています。-[6]。主なアプリケーションとしては、データ収集プログラム、I/O検出プログラム、I/O制御プログラムがあります。 I/O 制御フロー全体を図 9 に示します。I/O 回路エラーのアラームが発生した場合、ユーザーは電源を切ってデバイスを再起動するか、テクニカル サポートを要求するかを選択できます。
4 結論
本論文で設計した組込み環境試験装置制御システムとそのコントローラおよび計測・制御モジュールは,低コスト,高集積,高精度,拡張性などの利点を有しており,バッチサイズが小さく品種が多いなどの環境試験装置の設計や生産への悪影響をある程度改善することができる。また、自社での環境試験装置の製作のメリットを最大限に活用し、環境試験を通じて制御システム設計の信頼性を継続的に向上させます。制御システムは当社の環境機器標準シリーズに採用されており、制御精度と安定性は国内最高レベルに達しており、ハードウェア構成も豊富で拡張性にも優れています。