


CANバスとは
CAN バスは、自動車、産業オートメーション、その他の分野で広く使用されているシリアル通信プロトコルです。複数のデバイスがデータや制御信号を送信するための通信回線を共有できるようになります。 CAN バスには、CAN 2.0A と CAN 2.0B という 2 つの異なるバージョンがあります。 CAN 2.0A は 11 ビットの標準識別子をサポートし、CAN 2.0B は 29 ビットの拡張識別子をサポートします。 CAN バス トポロジには、バス、スター、ハイブリッド構成が含まれます。バス トポロジが最も一般的で、すべてのノード デバイスを接続し、バスの両端に終端抵抗が必要です。
サージ保護が必要な理由
CAN バス システムは電磁干渉 (EMI) および電気干渉 (EMI) の影響を受けやすく、伝送エラーやハードウェア障害を引き起こす可能性があります。サージ保護では、CAN バス システムに保護回路を導入し、これらの外乱から保護します。 CAN バス上のサージ保護回路は、吸収、反射、または抑制メカニズムを通じてバスを保護できます。
EMC テストを含む現在の自動車エレクトロニクス規格は、主に次の 2 つのカテゴリに分類されます。
1: 電源システムの過渡試験を実施
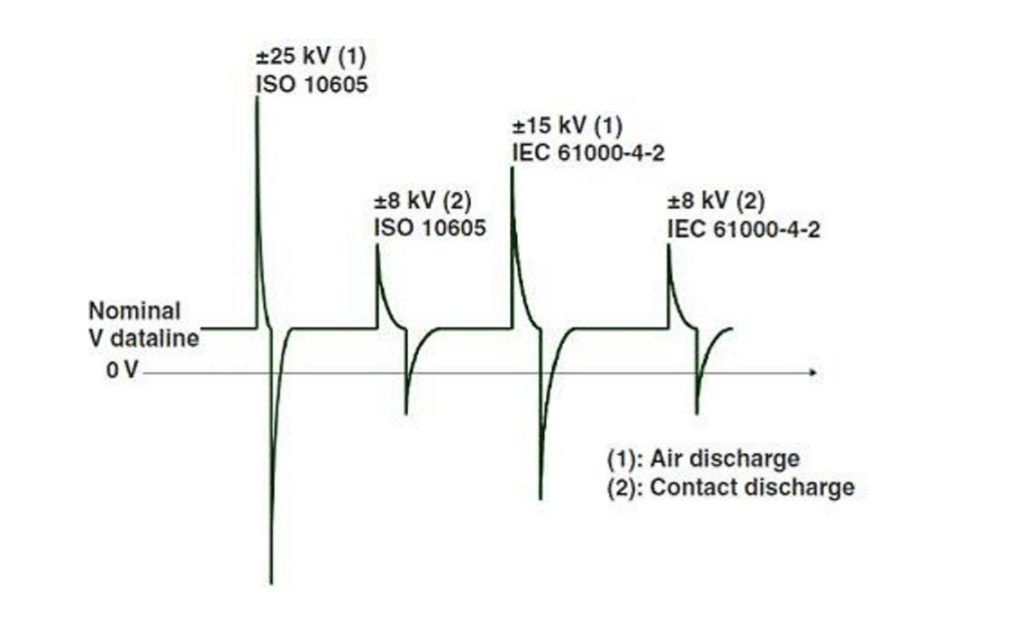
2: 通信インターフェイスの静電気放電 (ESD) およびサージ テスト
電源テストには以下が含まれます。 パルス 1(a) は、電源が突然切断されたときに誘導負荷によって引き起こされる過渡現象をシミュレートします。パルス 2(a) は、突然の電流遮断によるワイヤー ハーネスの誘導負荷からの過渡現象をシミュレートします。パルス 2(b) は、動作電源が遮断されたときのファンまたはワイパー モーターからの過渡現象をシミュレートします。パルス 3(a)(b) は、スイッチング プロセス中に生成される過渡パルスをシミュレートします。パルス 5 は、バッテリ電力損失時のロード ダンプ過渡波形をシミュレートします。
CANバスのサージ保護設計の重要性
CAN バスに障害が発生すると、機器の損傷、安全上のインシデント、データ損失などの重大な結果が生じる可能性があります。したがって、システムの信頼性と安定性を確保するには、堅牢なサージ保護設計が重要です。さらに、CAN バスの動作環境を考慮すると、サージ保護には耐干渉性、高温耐性、耐振動性、および高い信頼性も備えている必要があります。-
人との接触が頻繁に発生する自動車環境では、車両の動作中に静電気放電 (ESD) イベント、電気的過負荷 (EOS) イベント、および電気的高速過渡現象 (EFT) が発生することがよくあります。これらは、移動中の車両に対して潜在的な脅威となります。 CAN トランシーバ チップには設計にある程度の ESD 耐性が組み込まれていますが、そのレベルはシステム レベルのテスト要件をはるかに下回っています。-。したがって、CAN 通信インターフェイスの保護設計が非常に重要になります。
CAN バスのサージ保護設計方法
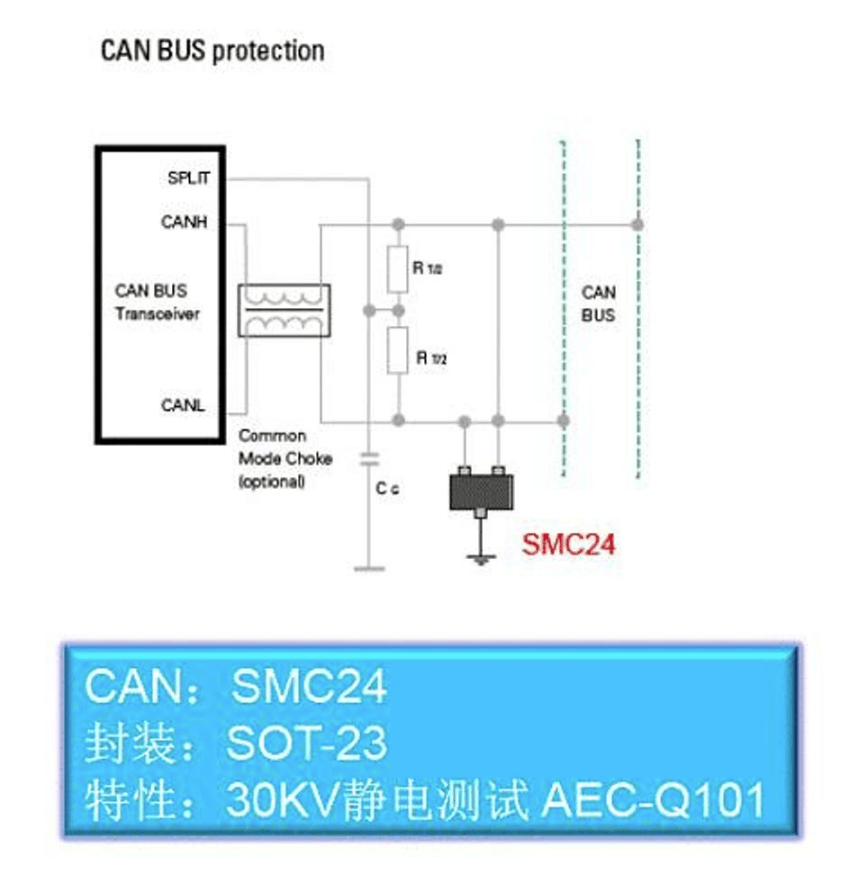
CAN バスのサージ保護方法には、抵抗、コンデンサ、TVS ダイオード、過渡電圧抑制器 (TVS) などのコンポーネントが含まれます。このうち、TVS ダイオードは一般的に使用される保護素子であり、高速応答、低漏れ電流、高エネルギー吸収などの利点を備えています。実際のアプリケーションでは、適切なサージ保護方法とコンポーネントを選択するには、特定のアプリケーション シナリオと要件を考慮する必要があります。
CANバスサージ保護回路の実装
CAN バス サージ保護回路は、ディスクリート コンポーネント回路または集積回路を使用して実装できます。ディスクリートコンポーネント回路は複数の独立したコンポーネントで構成されており、強力なカスタマイズ性とメンテナンスとアップグレードの容易さを提供します。逆に、集積回路は複数のコンポーネントを 1 つのチップに統合し、コンパクトなサイズ、低消費電力、費用対効果などの利点をもたらします。-実際のアプリケーションでは、特定のアプリケーション シナリオと要件に基づいて、適切な回路実装方法を選択する必要があります。
CANバスサージ保護設計の例
この記事では、読者がこの主題をよりよく理解できるように、CAN バス サージ保護回路の一般的な例をいくつか紹介します。たとえば、CAN バス システム内の電気的干渉の問題に対処するには、容量性フィルター回路または RC フィルター回路を使用してサージ保護を実現できます。逆に、電磁干渉の問題については、TVS ダイオードや過渡電圧抑制器などのコンポーネントをサージ保護に使用できます。
ESD デバイスの配置に関する推奨事項
a) デバイスを入力端子またはコネクタのできるだけ近くに配置します。
b) デバイスと保護された回線の間のパス長を最小限に抑えます。
c) 並列信号パスを最小限に抑えます。
d) 保護された導体を保護されていない導体と平行に配線しないでください。
e) 電源ループやグランド ループを含む、プリント基板 (PCB) 上のすべての導電ループを最小限に抑えます。
f) グランドへの過渡リターンパスの長さを最小限に抑えます。
g) 共通接地点への共有過渡リターンパスの使用を避けてください。
h) 可能な限り、グランド プレーン、多層 PCB、グランド ビアを利用します。{0}
まとめ
この記事では、CAN バス サージ保護の重要性、設計方法、実装アプローチについてまとめます。この文書が読者の CAN バス サージ保護の理解を深め、実際のアプリケーションにおけるシステムの信頼性と安定性を高めるのに役立つことを願っています。 CAN バスのサージ保護を設計するときは、システムの動作環境とアプリケーションのシナリオを十分に考慮し、適切なサージ保護方法とコンポーネントを選択する必要があることに注意してください。