


サーボ システムと可変周波数ドライブ (VFD) は、産業オートメーションの中核となる駆動機器として機能し、モーション コントロールにおいて極めて重要な役割を果たします。どちらもモーターの速度調整を必要としますが、設計哲学、技術アーキテクチャ、アプリケーション シナリオにおいて大きな違いがあります。以下では、動作原理、パフォーマンス特性、アプリケーション コンテキストなどの側面にわたる詳細な分析を提供します。-
I. 基本原則と技術アーキテクチャの違い
1. 基本的に異なる制御オブジェクト
サーボ システムは閉ループ制御を採用しており、エンコーダを利用してモーター速度、位置、その他のパラメータにリアルタイムのフィードバックを提供し、高精度の閉ループ制御を可能にします。{{2}{0}{3}そのコア コンポーネントは、サーボ モーター (通常は永久磁石同期モーター)、高解像度エンコーダー (17 ビット以上)、専用サーボ ドライブで構成されており、ミリ秒レベルの応答時間を実現しています。-。例えば、安川電機のΣ-7シリーズサーボシステムは、位置制御精度±1パルスを実現しています。
インバータは主に AC 誘導モータ用に設計されており、開ループまたは簡略化された閉ループ(V/F 制御)方式を採用し、出力周波数を変調することでモータ速度を調整します。{0}三菱の FR-A800 シリーズのような一般的なインバータは、正確な位置追跡ではなく、電圧/周波数の線形マッチングに重点を置いています。
2. アルゴリズムの複雑さの比較
サーボ ドライブには、ファジー PID やフィードフォワード補償などの高度なアルゴリズムを利用したトリプル ループ制御(電流ループ、速度ループ、位置ループ)が組み込まれています。{0}たとえば、Delta の ASDA- A3 シリーズは共振抑制機能を備えており、機械的共振点を自動的に特定し、ゲイン パラメータを調整します。
インバータ制御アルゴリズムは比較的単純で、主に空間ベクトル変調 (SVC) または直接トルク制御 (DTC) が使用されます。 ABB ACS880 シリーズはトルク制御をサポートしていますが、動的応答は依然としてサーボ システムより劣っています。
II.主要な動的パフォーマンス指標の分析
1. 応答速度と帯域幅
サーボ システムの速度応答帯域幅は通常 500Hz を超えます。たとえば、Panasonic MINAS A6 シリーズは最大 3000 rad/s² の加速を実現しており、迅速な起動-サイクルを必要とするアプリケーションに適しています。半導体パッケージング装置でのテストでは、サーボ システムが 0 から 3000 rpm まで加速し、0.2 秒以内に正確な位置決めを達成できることが実証されました。
インバータは、モータ特性によって制約されるため、標準モデルでは通常 50 ~ 100 Hz の帯域幅を提供します。ファン負荷テストでは、インバーターが定格速度まで加速するのに 3 ~ 5 秒かかり、顕著な滑りが見られました。
2. 低速-のパフォーマンスの比較
サーボモーターは1rpmでも定格トルク出力を維持し、速度変動率は0.01%未満です。工作機械の送り軸テストでは、サーボ システムが 5 rpm で ±2 秒角以内の位置精度を維持することが実証されました。
非同期モーターを定格速度の 10% 未満で駆動すると、VFD のトルクが 30% ~ 50% 低下し、クローリングが発生する傾向があります。コンベア ベルトの用途では、5 Hz 未満で動作する場合、追加のギアが必要でした。
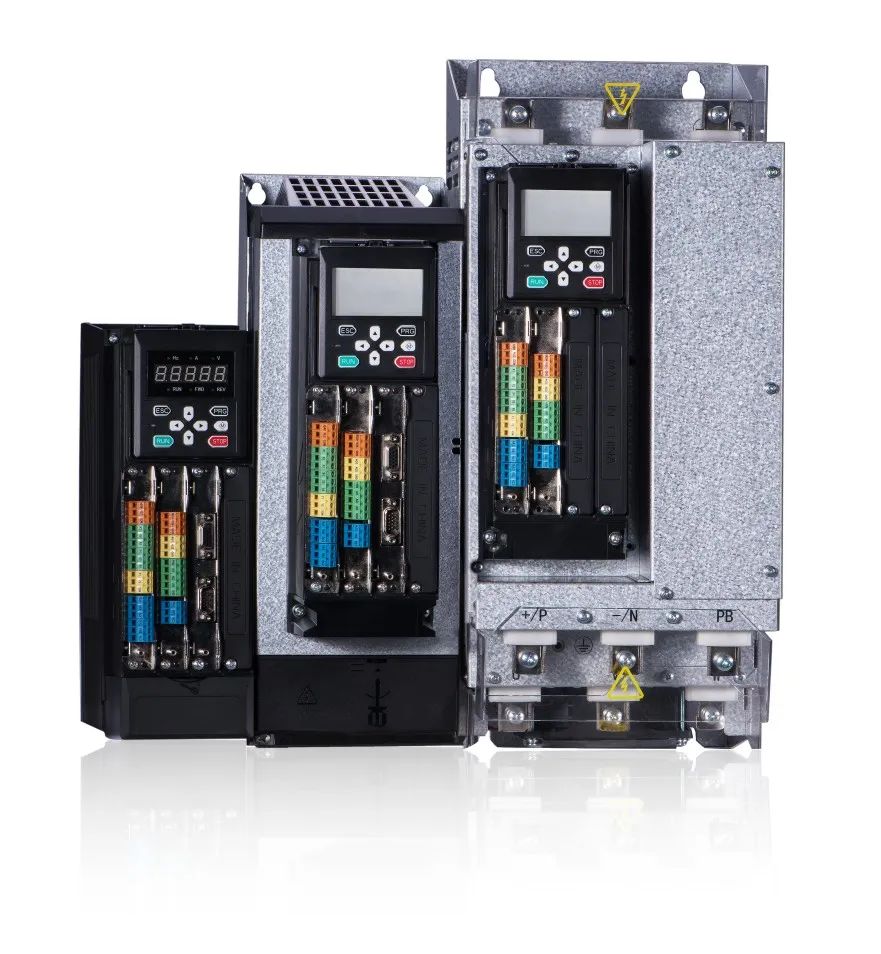
Ⅲ.一般的なアプリケーションシナリオでの差別化
1. サーボシステムの主戦場
● 正確な位置決め:半導体露光機作業台の位置決め精度は±0.1μmに達します。
● 迅速な対応:産業用ロボットの関節軸には0.1msレベルのトルク応答が求められます。
● 同期制御:印刷機械の電子ギアの同期誤差<0.01°.
2. 可変周波数ドライブの主な用途
● エネルギー効率の高い速度制御-:あるセメント工場では、ファンに VFD を導入した結果、35% の電力削減を達成しました。
● 高電力駆動アプリケーション:-マイニング クラッシャーは 2000 kW-クラスの高電圧- VFD を使用しています。
●簡易速度規制:ベルトコンベアやミキサーなどの定トルク負荷。
IV.技術の融合と曖昧な境界
近年、クロステクノロジー現象が見られています。{0}
1. ハイエンド VFD のサーボ機能-
たとえば、シーメンスの G120X シリーズは、基本的なサーボ性能に近い ±0.5 度の位置決め精度でエンコーダ フィードバックをサポートしています。包装機械のケーススタディでは、このモデルがサーボ システムを置き換え、コストを 30% 削減しました。
2. サーボシステムのインテリジェントな進化
次世代サーボには AI 機能が統合されています。-たとえば、オムロンの 1S シリーズは、負荷慣性を自動的に検出する自己調整アルゴリズムを備えています。-テストでは、試運転時間が 80% 短縮されたことが示されています。
V. 選択決定ツリーとコスト分析
1. 主要な選択基準
●位置制御は必要ですか?はい → サーボを選択します。
● 電力は 50kW 以上ですか?はい→VFDを優先します。
● 予算は限られていますか?はい → VFD ソリューションによりコストが 40 ~ 60% 削減されます。
2. トータルライフサイクルコストの比較
自動車生産ラインを分析すると、次のことが明らかになります。
● サーボ システムは初期投資が高くなりますが、メンテナンス コストは低くなります (5 年間で 15% 節約)。
●周波数コンバータソリューションは頻繁にスペアパーツの交換を必要とするため、サーボシステムよりもトータルコストが高くなります。
VI.新興テクノロジーのトレンド
1. 三菱のドライブ/モーター統合設計によりサイズが 50% 削減されるなど、サーボ システムは統合化に向かって進んでいます。
2. 周波数コンバータは、SiC デバイスを使用して損失を 20% 削減する Invt の GD300 シリーズなど、エネルギー効率の向上に重点を置いています。
3. Bosch Rexroth の IndraDrive Mi のように、サーボ モードと VFD モードを切り替えるユニバーサル スマート ドライブが登場しています。
要約すると、サーボ システムと VFD システムの基本的な違いは、制御精度と動的応答に対する要件の変化にあります。インダストリー 4.0 が進むにつれて、両者は中市場の競争を激化させながら、それぞれの分野で強みを深めていくことになります。-将来的には「クロスオーバー」製品が登場する可能性がありますが、コア アプリケーションの境界は長期的に存続するでしょう。-