


現代生活では、モーターは家電製品、自動車電子機器、産業制御、その他多くのアプリケーションで広く使用されており、すべてのモーターは適切なドライバーチップなしでは実行できません。 Nanomicroは、幅広いモータードライバー製品を提供しています。このビデオは、適切なモータードライバーチップを選択する方法をよりよく理解するために、一般的なモータータイプと誘導負荷アプリケーションに焦点を当てます。
一般的な誘導負荷の種類とアプリケーション
モーターは、主にブラシDCモーター(BDC)、ブラシレスDCモーター(BLDC)、ステッパーモーター(ステッパー)3つのカテゴリに分割された運動エネルギーへの電気エネルギーの電磁誘導原理を介して、本質的にエネルギー変換装置であり、モーター、リロノイド、およびソレノイドバルブに加えて、一般的なインダクティブ負荷に属し、その原理がモーターに似ています。
日常生活では、モーターはさまざまな電気機器で広く使用されており、ほぼ遍在しています。たとえば、自動車では、ウィンドウリフティングと低下、シート調整、ミラー調整、パワーテールゲート制御、ドアロックなどの機能はすべて、コアコンポーネントとしてさまざまな種類のモーターに依存しています。
モータードライバーチップの仕組み
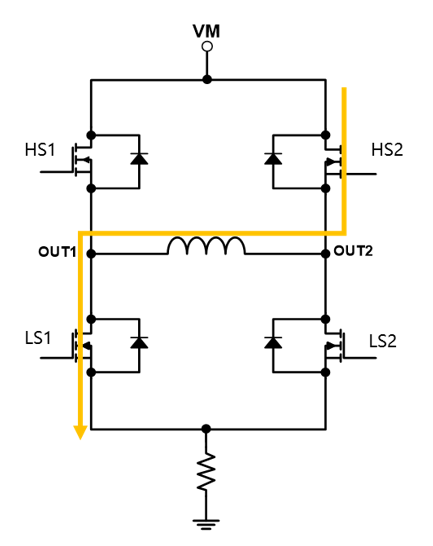
下の図に示されている典型的なHブリッジモータードライバーチップ、チップはH-ブリッジ内の4つのMOSチューブ(HS1、HS2、LS1、LS2)で構成されています。CHIP出力OUT1とOUT2はDCブラシモーターの2つのブラシに接続されており、チップ入力は、内部MOS TUBESを制御するためのコントロールユニットに接続されています。
フォワード
逆行する
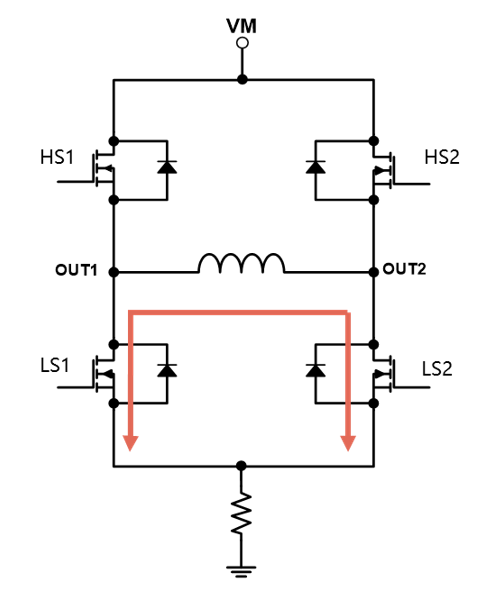
遅い崩壊
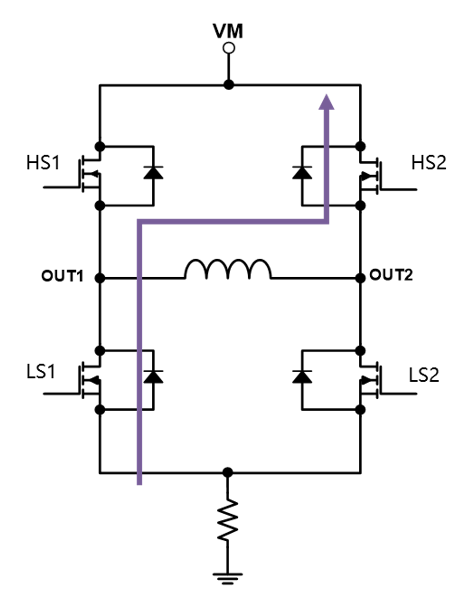
速い減衰
フォワード:電流はOUT1からOUT2に流れ、モーターの前方回転を実現します。
逆行する:電流はOUT2からOUT1に流れ、モーターの逆回転を実現します。
遅い崩壊:同時に、LS1とLS2の2つの下部チューブが通電され、曲がりくねった電流がゆっくりと地面に排出されて、巻きの排出、すなわちブレーキまたは遅い不況を実現します。
速い崩壊:この時点でLS1とHS2がオンになっている場合、巻線の両端に負の電圧が適用され、巻線電流は電源に迅速に吸収されます。つまり、急速に減衰します。
上記の4つの動作モードは、MOSチューブのスイッチング状態を制御して、さまざまなアプリケーション要件を満たすことにより、モーターの動作状態を正確に調整します。
双極ステッピングモータードライブ
直交電流を巻線の両方に複数の細分化して供給することにより、モーター内の磁場ベクターの方向と大きさを正確に制御できるため、ステッパーモーターの正確な位置制御を実現できます。
電流の補間が高いほど、ステッパーモーターコントロールの位置精度と滑らかさが向上します。サブディビジョンの程度に応じて、4区分、16の区画、32の区画などの一般的なモードがあります。
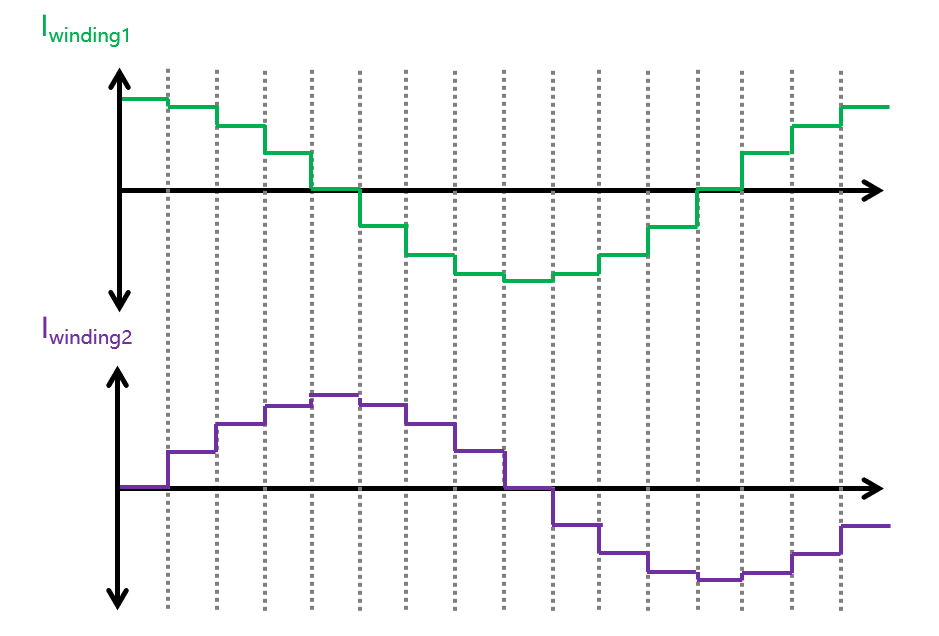
¼ステップの内訳の概略図
ステッパードライバーチップの場合、内部Hブリッジドライブに加えて、より重要なのは、出力補間電流を正確に制御することです。例として1/4サブディビジョンモードを取得すると、90度の電位角内に現在の値の4つの区画があり、2つの巻線の電流は90度の位相差を持つ正弦波です。
ドライバーは、制御アルゴリズムと変調回路を介してチップし、電流変調のためのh-ブリッジの正確な制御であり、モーター巻線の電流が正確に設定の波形とサイズになり、出力電流をサンプリングしてフィードバック制御を実現します。
ステッパーモータードライバーの場合、チップはチップパラメーターに注意する必要があります。動作電圧、位相電流サイズ、制御信号のタイプ、最大サブディビジョン度、電流変調および不況モード、保護機能です。