


バッテリー充電器、ソーラーコントローラーなどの多くのアプリケーションにおいて、電源の制御は不可欠なタスクです。業界では、既製の統合型電源を多数提供しています。--残念ながら、出力を制御する簡単な方法は提供されていません。通常、電源は、基準電圧に接続された同相入力を備えたパワーオペアンプとして設計できます (図 1 の緑色の四角形内)。
 図1 フィードバック型安定化電源方式です。
通常、電源 IC (つまり、TI の SimpleSwitcher) で Vout を変更する必要がある唯一のチャネルは、フィードバックを制御する反転ピン (図 1 の FB) です。 FB を制御する非常に簡単な方法は、Rb を制御された電流源に置き換えることです。これを行う最も簡単で安価な方法は、カレント ミラーを使用することです (図 2)。
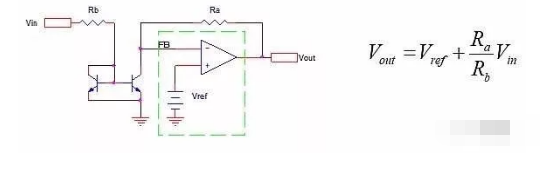 図 2 この電圧制御電源はカレントミラーを使用しています
この設計で得られる精度は、使用される現在のリフレクタの精度に関係します。 Widlar の基本的な 2 つのトランジスタ設計を使用する場合は、BCV61 などの意図的に製造された整合ペアに依存する必要があります。-このようなコンポーネントを、より優れたパフォーマンスの Wilson4 トランジスタ カレント ミラーで使用するのは簡単です。カレントミラーは、Vin がミラートランジスタの VBE(on) を超えた場合にのみ動作し始めるため、開始時に非直線性が生じます。提案された設計がループの一部である場合、これはすべてあまり制限されず、フィードバックはフィードバック マジックを通じてエラーを補償できます。
図 3 は、Vin が 0 ~ 10V のときの Vref=1.2V を使用した図 2 の回路の P-Spice アナログ スケーリングを示しています。
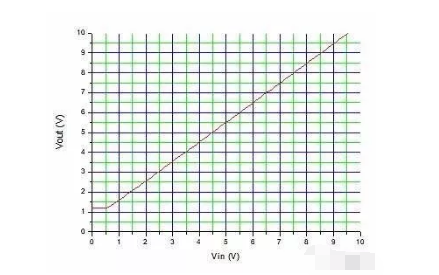 図 3 この図は、図 2 の回路の P-Spice アナログ スケールを示しています
図. 2に示されている原理を直接実現したものが図. 4.に示されています。ここでは、よく知られている LM2596 が市販のカレント ミラー BCV61 によって制御されています。--。
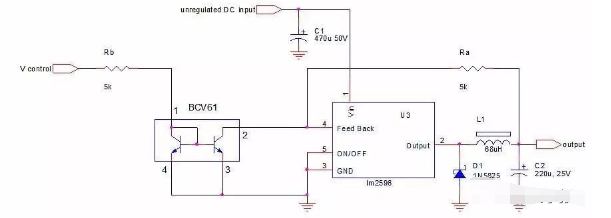 図 4 これは、図 2 の原理を「設計通りに動作させる」応用例です。
図. 4のプロトタイプは、非安定化DC入力を22V電源に接続し、V制御を0~10V@5Hzの範囲のノコギリ波発生器に接続し、オシロスコープで出力(50Ω抵抗が負荷された)をサンプリングすることにより、直線性についてテストされています。パルス発生器 (0 ~ 8V、0.5 秒) を使用して時間応答を確認しました。
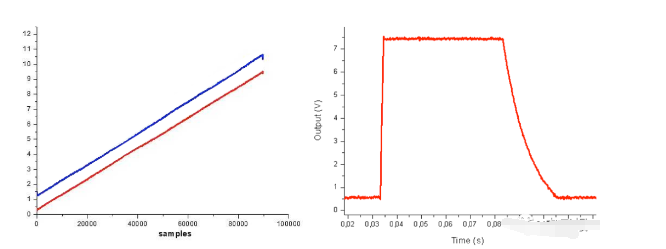
結果を図 5 に示します。この回路は良好な直線性 (左パネル) を持ち、立ち上がり時間の点でかなり速い過渡応答を示します (安定点に到達するまでに約 1ms かかります)。立ち下がり時間は、出力コンデンサ (220µF) と負荷 (テスト中は 50Ω) に関係します。
図 5 図 4 の回路のテスト結果は、駆動電圧 (青色のトレース) と出力 (左側の赤色のトレース) を示しています。右側では、方形波への応答は、出力コンデンサと負荷抵抗に関連する 1ms の立ち上がり時間と、遅い立ち下がり時間を示しています。