


ユーザーと敏感な電子コンポーネントの分離は、モーター制御システムにとって重要な考慮事項です。安全分離は、有害な電圧からユーザーを保護するために使用されますが、機能的分離は機器とデバイスを保護するために特別に設計されています。モーター制御システムには、駆動回路の分離ゲートドライバーなど、さまざまな分離デバイスが含まれている場合があります。検出回路の分離ADC、アンプ、およびセンサー。および隔離されたSPI、rs -485、および通信回路の標準デジタルアイソレーター。安全上の理由とパフォーマンスを最適化するために、これらのデバイスを慎重に選択する必要があります。
隔離は重要なシステムの考慮事項ですが、欠点があります。消費電力を増加させる可能性があり、分離障壁を越えてデータを送信すると遅延が生じ、システムコストが増加する可能性があります。システム設計者は伝統的に光学分離ソリューションに目を向けてきましたが、これは長年にわたってシステム分離に最適でした。
過去10年間で、磁気(変圧器伝達)法に基づくデジタルアイソレーターは、実行可能で多くの場合優れた代替品を提供しました。システムの観点からは、システム設計者が認識していない可能性がある利点も提供します。次に、2つの分離ソリューションについて説明し、磁気分離が提供する遅延タイミングパフォーマンスの改善と、システムレベルでのモーター制御アプリケーションへの利点に焦点を当てます。
分離方法
図1に示すように、オプトカプラーは一次透過法として光を利用します。送信側は、LEDをオンにし、LEDをオフにする高レベルの信号を持つLEDで構成されています。分離は、LEDとフォトセクターの間の可塑化された材料によって提供されますが、追加の分離層(通常はポリマーベース)を使用して強化することもできます。
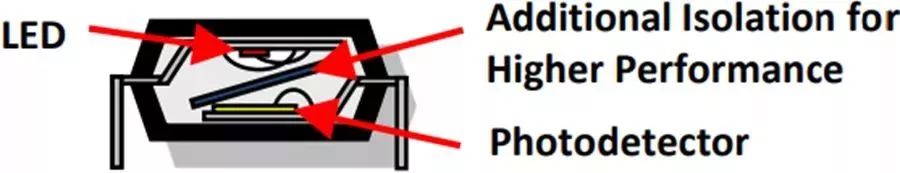
図1。光カプラー構造
OptoCouplersの最大の欠点の1つは、LEDの老化であり、伝送特性を漂う可能性があります。設計者は、この追加の問題を考慮する必要があります。その結果、特にこの論文の後半で扱われる問題を考えると、シグナル伝達と上昇/上昇時間が影響を受け、設計に複雑になります。
OptoCouplersのパフォーマンススケーリングも限られています。データレートを上げるために、光カプラーに固有の寄生容量の問題を克服する必要があり、それがより高い消費電力につながります。寄生性静電容量は、競合するソリューションに対して、オプトカプラーベースの分離デバイスに劣ったCMTI(コモンモード過渡免疫)性能を引き起こすカップリングメカニズムも提供します。
磁気アイソレーター(トランスベース)は、10年以上にわたって大規模な使用であり、オプトカプラーの有効な代替品です。これらのアイソレーターは、図2に示すように、標準のCMOSテクノロジーに基づいており、ポリイミドまたは二酸化シリコンで構成される分離層で磁気伝達原理を利用しています。低レベルの電流はコイルを介してパルスで送信され、磁場を生成します。標準的なCMOS構造の使用により、消費電力と速度の点で大きな利点を提供し、オプトカプラーに関連する生涯逸脱の問題には悩まされません。さらに、トランスベースのアイソレーターのCMTI性能は、オプトカプラーベースのアイソレーターのCMTIパフォーマンスよりも優れています。
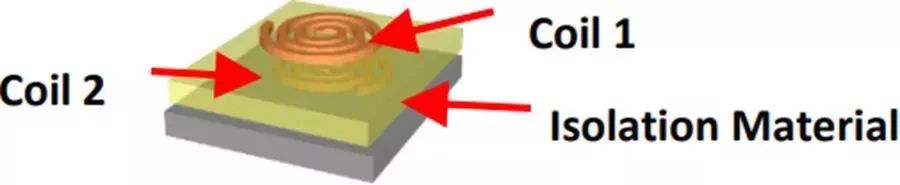
図2。磁気トランス構造
トランスベースのアイソレーターは、従来の信号処理モジュール(偽の入力の送信を防ぐため)および高度な伝送コーデックメカニズムを使用することもできます。これにより、双方向のデータ送信、さまざまなコーディングスキームの使用が消費電力と伝送速度を最適化するだけでなく、バリアの反対側への臨界信号のより速くより一貫した伝送が可能になります。
遅延特性の比較
すべてのアイソレーターの重要なが見過ごされがちな特徴は、それらの伝送遅延です。この特性は、どちらの方向にも障壁を横切るために、ドライブ信号または障害検出信号である信号にかかる時間を測定します。トランスミッションの遅延は、テクノロジーによって大きく異なります。通常、典型的な遅延値が提供されますが、システム設計者は特に最大遅延に関心があります。これは、モーター制御システムを設計する際に考慮すべき重要な特性です。オプトカプラーと磁気的に分離されたゲートドライバーの伝送遅延および遅延偏差値の例を表1に示します。
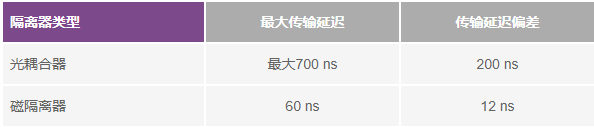
表1:オプトカプラーと磁気アイソレーターの典型的な遅延特性
表1に示すように、磁気分離には、最大遅延と遅延の再現性(偏差)の点で大きな利点があります。その結果、モーターコントロール設計者は設計に自信を持っており、ゲートドライバーの特性を満たすためにタイミングマージンを追加する必要はありません。これは、運動制御システムのパフォーマンスと安全性に非常に重要な意味を持ちます。
モーター制御システムへのシステムへの影響
図3は、ACモーターコントロールアプリケーションで使用される典型的な3相インバーターを示しています。このインバーターは、DCバスから供給されます。DCバスでは、DC電源は通常、ダイオードブリッジ整流器と容量性/誘導能力フィルターを介してAC電源から直接生成されます。ほとんどの産業用アプリケーションでは、DCバスの電圧は300の範囲です
Vから1000 Vの範囲。パルス幅変調(PWM)スキームを使用して、5 kHzから10の典型的な周波数で電源トランジスタを切り替えるために使用されます
KHz典型的な周波数電源トランジスタT1をT6に切り替えて、可変端子で可変電圧、可変周波数、三相副鼻腔AC電圧を生成します。
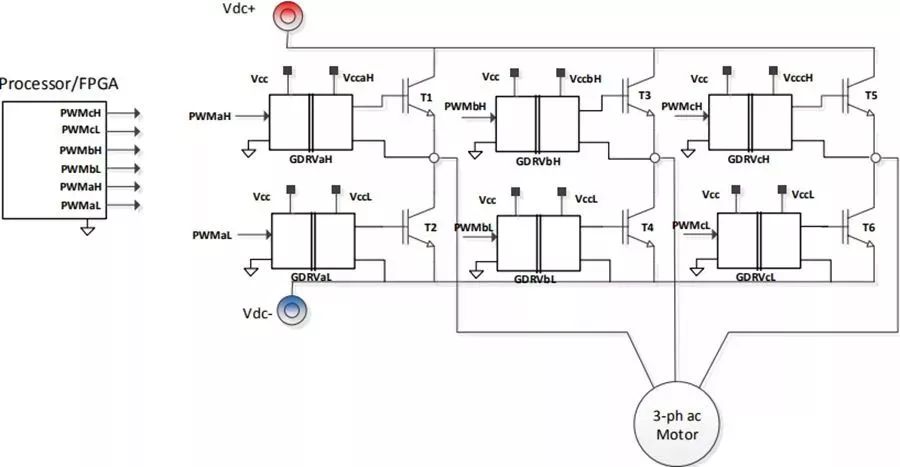
図3。モーター制御用途向けの3相インバーター
PWM信号(例えば、PWMAHおよびPWMAL)は、モーターコントローラー(通常、プロセッサおよび/またはFPGAで実装される)で生成されます。これらの信号は、通常、プロセッサと共通のグラウンドである低電圧信号です。電源トランジスタのオンとオフを適切に回転させるには、ロジックレベル信号の電圧レベルと電流駆動能力を増幅し、さらにレベルをシフトして、接地参照が問題の電力トランジスタの放出ポールにあるようにシフトする必要があります。システム内のプロセッサの位置に応じて、これらの信号には安全断熱が必要になる場合があります。
ゲートドライバー(図3のGdrvalやGdrvahなど)は、この機能を実行します。各ゲートドライバーICには、プロセッサグランドを参照するプライマリサイドの供給電圧と、トランジスタエミッタを参照する二次側の供給が必要です。二次供給の電圧レベルは、電源トランジスタをオンにすることができなければなりません(通常15
v)トランジスタゲートを充電および排出するのに十分な現在のドライブ機能があります。
インバーターデッドタイム
電源トランジスタには有限スイッチング時間があるため、図4に示すように、上部と下部ブリッジトランジスタの間のパルス幅変調波形にデッドタイムを挿入する必要があります。これは、両方のトランジスタが同じ時間に誤ってオンになるのを防ぐためであり、高電圧DCバスで短い回路を引き起こすことを防ぎます。デッドタイムの長さは、トランジスタスイッチング時間とゲートドライバー伝送遅延の不一致(不一致からのドリフトを含む)の2つの要因によって決定されます。言い換えれば、デッドタイムは、プロセッサから上下のブリッジゲートドライバーの間のプロセッサからトランジスタゲートへのPWM信号の伝送時間の違いを説明する必要があります。
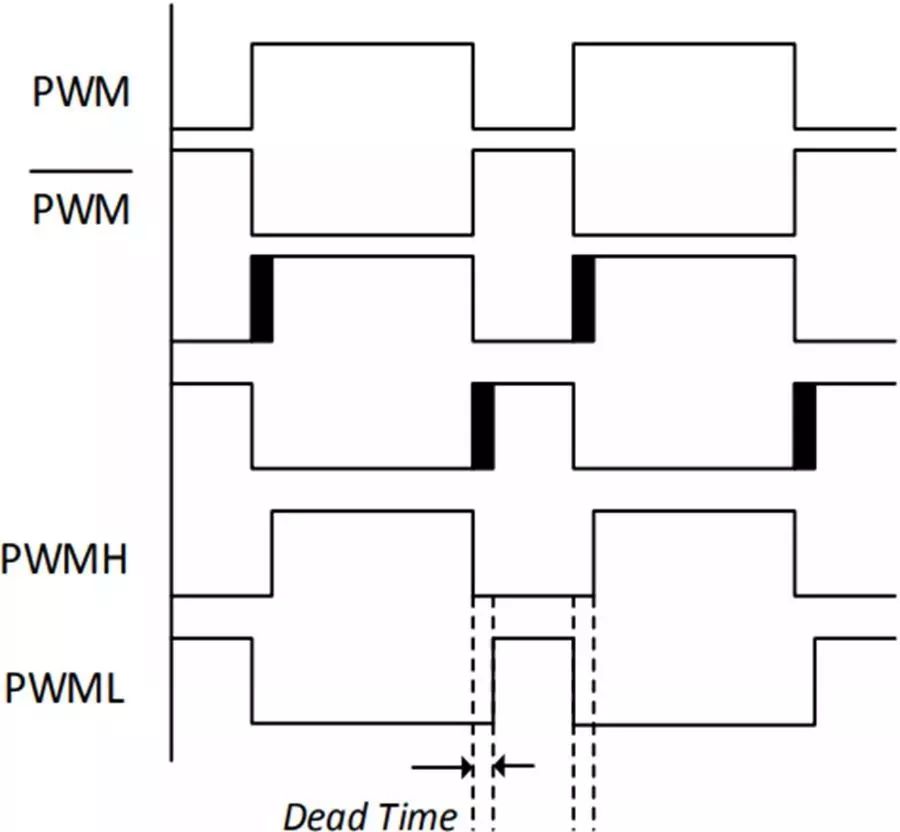
図4。デッドタイム補間
デッドタイムは、特に低速でモーターに適用される平均電圧に影響します。実際、DEAD TIMEは、ほぼ一定の大きさの次のエラー電圧を導入します。
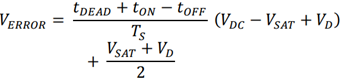
Verrorがエラー電圧である場合、TDEADはDEAD TIME、TON、TOFFはトランジスタのターンオンとターンオフの遅延時間、TSはPWMスイッチング期間、VDCはDCバス電圧、VSATは電力トランジスタのオン状態電圧低下、VDはダイオード付録電圧です。
位相電流が方向を変えると、誤差電圧が極性を変化させるため、線電流がゼロを越えると、モーターのインターライン電圧がステップ変更されます。これにより、正弦波の基本電圧に高調波が生じ、モーター内の高調波電流が生成されます。これは、ハーモニック電流が重要である可能性があり、低速振動、トルクの波紋、および高調波加熱につながる、オープンループドライブで使用される、より大きな低インピーダンスモーターにとって特に重要な問題です。
デッドタイムは、次の条件下でのモーター出力電圧の歪みに最も深刻な影響を及ぼします。
高DCバス電圧
長いデッドタイム
高いスイッチング周波数
低速操作、特にオープンループドライブでは、コントロールアルゴリズムに補償が追加されません
低速動作は、適用されたモーター電圧がいずれにせよ非常に低く、デッドタイムによる誤差電圧が印加モーター電圧のかなりの部分になる可能性があるため、低速動作は重要です。さらに、システム慣性のフィルタリングは高速でのみ利用可能であるため、エラー電圧による歪みジッターの影響はさらに有害です。
これらすべてのパラメーターのうち、隔離されたゲートドライバーテクノロジーの影響を受ける唯一のデッドタイムの長さです。デッドタイムの長さの一部は、パワートランジスタのスイッチング遅延時間によって決定されますが、残りは伝播遅延の不一致に関連しています。この点で、光学アイソレーターは明らかに磁気分離技術よりも劣っています。
アプリケーションの例
モーター電気歪みに対するデッドタイムの効果を説明するために、3相インバーターに基づくオープンループモータードライブの結果を以下に示します。
インバーターゲートドライバーは、ADI Corporationの磁気アイソレーターを使用しています
(Adum4223Adum4223)は、DCバス電圧700 VでIRのIRG7PH46UDPBF1200VIGBTを直接駆動します。インバーターは、オープンループV/Fコントロールモードで3相誘導モーターを駆動します。ライン電圧と位相電流は、分離された∑-∆モジュレーター(ADIのAD7403から)と組み合わせて抵抗電圧仕切りとシャント抵抗器を使用して個別に測定されます。各変調器からのユニットデータストリーム出力は、制御プロセッサに送信されます
(ADIのADSP-CM408)ここで、データがフィルタリングされ、抽出されて、電圧と電流信号の正確な表現が生成されます。
SINCデジタルフィルターからの測定されたライン電圧出力を図5に示します。実際のライン電圧は10kHzで高いスイッチング周波数波形ですが、関心の低い周波数部分を示すためにデジタルフィルターによってフィルタリングされます。対応するモーター相電流を図6に示します
表示されています。
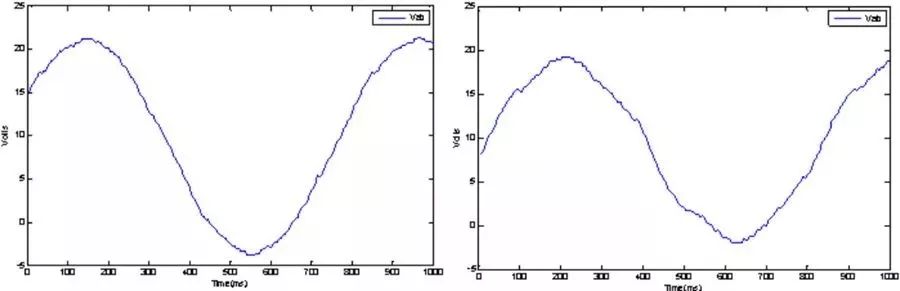
図5。測定されたインターラインモーター電圧:(左)500 nsデッドタイム。 (右)1 µsデッドタイム
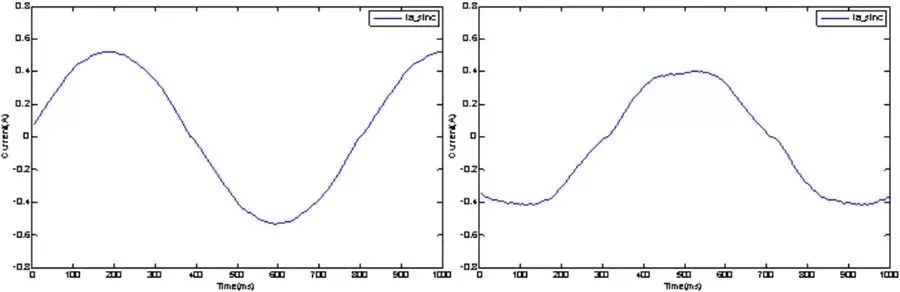
図6。測定された運動電流:(左)500 nsデッドタイム。 (右)1µsデッドタイム
ADUM4223 GATEドライバーのトランスミッション遅延の不一致は12NSであるため、IGBTスイッチングに必要な絶対最小デッドタイムを使用できます。 IRIGBTSの場合、最小の死亡時間は500 nsに設定できます。左側の図に見られるように、この場合の電圧歪みは最小限です。同様に、位相電流は正弦波であるため、トルクリップルは最小限です。右のグラフは、デッドタイムが1µsに増加すると、ライン電圧と位相電流を示します。この値は、伝播遅延の不一致とドリフトを備えた光学結合ゲートドライバーのニーズをより代表しています。電圧と電流の両方の歪みが大幅に増加しています。この場合に使用される誘導モーターは、比較的小さく、高インピーダンスモーターです。
高出力のエンド使用アプリケーションでは、誘導モーターインピーダンスは通常はるかに低く、モーター電流の歪みとトルクリップルが増加します。トルクリップルは、エレベーターの乗り心地の削減や機械システムのベアリング/カップリング摩耗など、多くのアプリケーションで有害な影響を与える可能性があります。
過電流シャットダウン
最新のゲートドライバーにとってのもう1つの重要な問題は、IGBTでプロセッサからのシャットダウンコマンドをどれだけ速く実現できるかです。これは、過電流検出がゲートドライバー自体の一部ではなく、検出およびフィルタリング回路の一部として実装されている状況での過電流シャットダウンにとって重要です。この領域のもう1つの圧力は、より効率的なIGBTの短絡に耐える時間の短縮です。この点で、IGBTテクノロジーの傾向は、10µsの業界標準から5µs以下の短絡耐性時間を短縮することです。図7に示すように、過電流検出回路は通常、障害をラッチするために数マイクロ秒を必要とします。全体的な傾向に追いつくために、この検出時間を短縮するための措置を講じる必要があります。このパスのもう1つの主要な要因は、プロセッサ/FPGA出力からIGBTゲート(ゲートドライバー)への伝播遅延です。
繰り返しますが、前者の伝播遅延値は非常に小さく、通常は50ns前後であり、影響因子ではなくなったため、磁気アイソレーターは光学デバイスよりも明確な利点があります。対照的に、オプトカプラーの伝播遅延は500ns程度であり、総タイミング予算のかなりの部分を占めています。
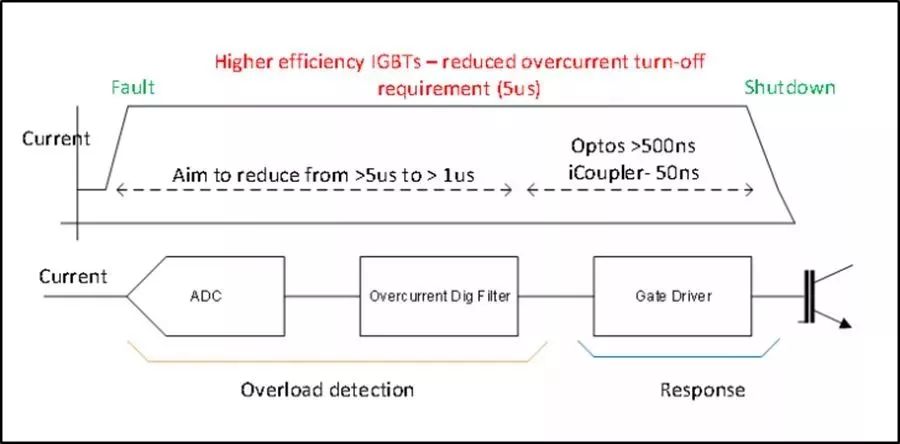
図7。フォールトシャットダウンタイミング
モーター制御アプリケーションのゲートドライバーのシャットダウンタイミングを図8に示します。ここでは、プロセッサシャットダウンコマンドはIGBTゲートエミッター信号に従います。シャットダウン信号の開始からIGBTゲートドライバー信号が0に近づくまでの合計遅延は、わずか72 nsです。
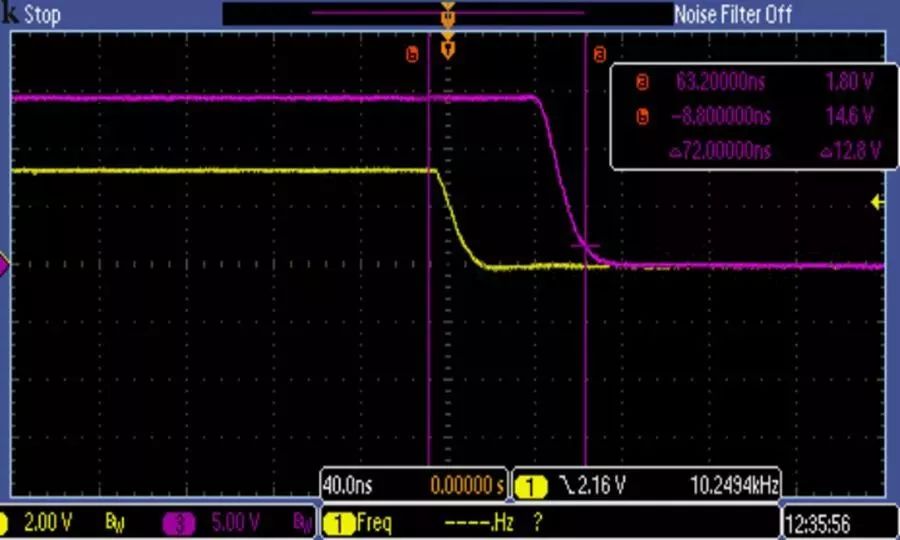
図8。過電流シャットダウンゲートドライバーのタイミング
まとめ
システムのパフォーマンス、効率、安全性に焦点を当てたため、モーターコントロールアーキテクトは、堅牢なシステムの設計においてますます複雑な課題に直面しています。オプトカプラーベースのゲートドライバーは従来の選択ですが、変圧器ベースのソリューションは、電力消費、速度、時間の安定性の点でより有利であるだけでなく、この論文で説明したように、信号の遅延によるシステムのパフォーマンスと安全性の観点からも有利です。これにより、デザイナーは自信を持ってデッドタイムを短縮し、システムのパフォーマンスを向上させながら、上下のブリッジスイッチが同時にオンになるのを防ぎます。
さらに、システムコマンドとエラーに対するより速い応答をサポートし、システムの信頼性を高め、安全性を向上させます。これらの利点を考えると、トランスベースの孤立したゲートドライバーは、モーター制御システムの設計の主要な選択肢となっています。システムデザイナーは、次のプロジェクトを設計する際に、デバイスの遅延を重要な要件にすることを強くお勧めします。