


ソフトスターターの過負荷保護機能は、モーター制御システムの重要なコンポーネントとして、システムの安全な動作を確保する上で重要な役割を果たします。突然の負荷の変化、不適切なパラメータ設定、または機器の故障により過負荷保護が作動した場合、復旧プロセスは科学的な手順に従い、根本原因に基づいて対象を絞った解決策を実装する必要があります。次の体系的な回復アプローチは、技術原則と実際の応用に基づいています。
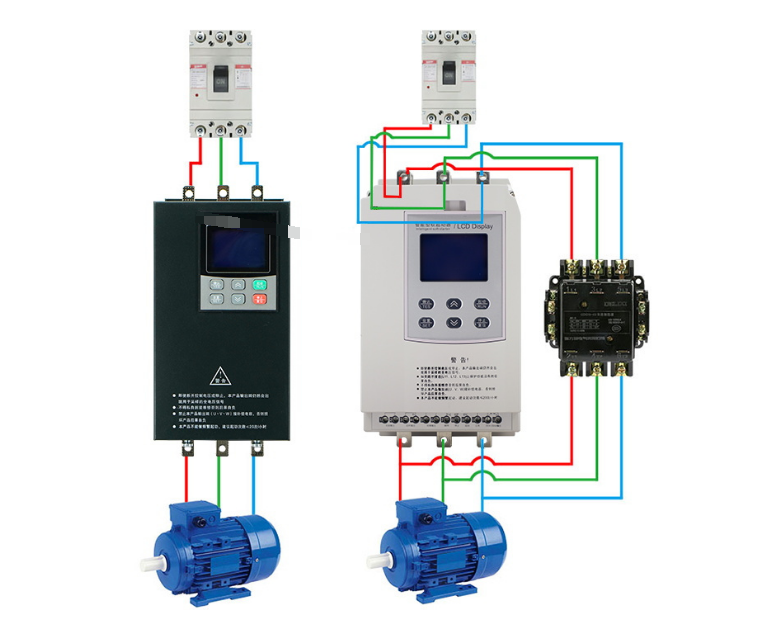
I. 過負荷保護トリガー後の主なアクション
1. 電源断線検査
直ちにソフトスターターの電源を切断してください。短絡の危険性を排除するために、マルチメータを使用して主回路の絶縁抵抗 (推奨値 > 5MΩ) を測定してください。-。パワーデバイス (サイリスタなど) の表面に焼け跡がないか検査します。モジュールの膨らみや亀裂が見つかった場合は、直ちに交換してください。
2. 負荷状態診断
モーターカップリングを手動で回転させ、機械的なトランスミッションシステムに詰まりがないことを確認します。ポンプ負荷については、パイプラインのバルブの状態を検査します。ファンの負荷については、インペラの変形を確認してください。セメントプラントのケーススタディによると、過負荷故障の約 38% は、ギアボックスの潤滑が不十分であることによる機械抵抗の増加が原因であることが示されています。
II.パラメータのリセットと障害コードの分析
最新のソフトスターター (Schneider ATS48、ABB PST シリーズなど) は通常、過去の障害記録を取得するデジタル ディスプレイを備えています。
● コード E.OL:継続的な過負荷。モーターの定格電流設定が実際の値を下回っていないことを確認します (エラー<5%).
● コード E.SC:サイリスタの故障。オシロスコープを使用してトリガーパルス波形を検査します。
● コード E.ETH:ヒートシンクの過熱。冷却ファンの回転数を確認してください(標準値 2000 rpm 以上)。
コントロール パネルから「フォルト リセット」を実行する前に、高温抵抗値が周囲温度に戻っていることを確認してください (推奨待機時間: 15+ 分)。
Ⅲ.主要パラメータの最適化調整
1. スタートアップ カーブのリセット-
高慣性負荷(クラッシャーなど)の場合は、デュアル-ランプ起動-モードが推奨されます。
●イニシャルトルクは定格トルクの30%~40%に設定してください。
●加速時間を30~60秒に延長します。
● ジャンプ スタート機能は、ロードされた起動シナリオに適しています。-
2. 電流保護閾値の計算
IEC 60947-4 規格に従って、過負荷電流設定は以下を満たす必要があります。
Iset=1.1~1.3 × In (定格電流)、
モーターの熱特性に一致する逆時間特性曲線を備えています。
3. 電圧補償の設定
自動電圧補償は、±10% の系統電圧変動時に作動する必要があります。変電所プロジェクトのフィールド データでは、補償を有効にした後、モーターの始動電流のピークが 22% 減少することが示されています。
IV.ハードウェアの点検と保守のポイント
1. パワーデバイスのテスト
半導体テスターを使用してサイリスタを検査します。
● 順電圧降下 VTM < 1.6V。
● トリガ電流 IGT は 5 ~ 50mA の範囲内です。
● 保持電流 IH > 100mA。
2. 放熱システムのメンテナンス
ヒートシンクの空気通路を清掃します (埃の蓄積厚さ < 1mm)。サーマル グリースを交換します (銀化合物-ベースのタイプを推奨)。温度センサーの誤差を±2度以内に校正してください。
3. コンタクタ接点の検査
摩耗が元の厚さの 1/3 を超えた場合は、バイパス コンタクタのメイン コンタクトを交換します。メイク時間偏差は公称値を 20ms 超えてはなりません。
V. 予防保守戦略
1. 定期点検計画
● 毎月:開始電流波形を記録します (di/dt の変化に焦点を当てます)。
● 四半期ごと:絶縁抵抗試験を実施します。
● 毎年:全負荷シミュレーション テストを実行します。-
2. インテリジェントな監視ソリューション
振動センサー (周波数範囲 10 ~ 1000 Hz) と赤外線サーマル イメージャーを設置して、IoT プラットフォーム経由で次のことを実現します。
● サイリスタ ジャンクション温度のリアルタイム監視(早期警告しきい値 110 度)。-
●振動加速度傾向解析(警報値4m/s2)。
3. スペアパーツの管理
推奨在庫:
● 同一型式のサイリスタモジュール(2 台以上)。
●スペアトリガーボードキット。
● 速断ヒューズ(定格電流は機器の最大値の 1.6 倍に設定)。-
VI.特殊なシナリオのソリューション
1. マルチ-モーター並列スタート
マスター-スレーブ制御モードを使用する場合は、次のように設定します。
● 電流バランス偏差 < 8%。
● スタートタイム差 < 0.5 秒。
鉱山コンベヤシステムのケーススタディでは、循環電流抑制リアクトルを設置すると並列モーター電流の不均衡が 15% から 3% に減少したことが実証されています。
2. ハイブリッド VFD/ソフトスタート システム-
逆起電力サージを防ぐために、スイッチング中にデッドタイム間隔(100-200 ミリ秒を推奨)を設定します。-ロジック制御を切断してから-再接続して-、電圧ゼロクロスでスイッチングが確実に行われるようにします。
上記の回復手順を完了した後、定格条件まで徐々に負荷をかける前に、無負荷テストを 3 回実行します(10 分間隔)。{0}}過負荷障害が繰り返し発生する場合は、ソフトスターターの容量をアップグレードする (安全率 1.25 のモデルを選択する) か、可変周波数ドライブ ソリューションに切り替えることを検討してください。包括的な機器の健全性記録 (各過負荷イベント時の電流波形と温度データを含む) を確立すると、故障予測の精度が大幅に向上します。標準化された回復手順により、ソフトスターターの MTBF (平均故障間隔) を 6000 時間以上に延長できることが実際に実証されています。