


1 はじめに
マイクロコントローラは、自動制御デバイス、電力網向けのマイクロプロセッサベースの統合保護システム、その他の産業オートメーション制御分野でますます応用されており、これらのデバイスの複雑さは着実に増加しています。{0}開発ターゲットのリアルタイムのマルチタスク要求に対処するため、単一の CPU、単一の開発者モデルが、さまざまなタイプの複数の CPU と複数の開発者を含む協調的なアプローチに置き換えられています。-この新しい開発パラダイムは、実装中の CPU 間の情報交換のためのハードウェアとソフトウェアを標準化するという重要な課題をもたらします。この標準化は、この新しいモデルの導入を成功させるために極めて重要です。数ある通信方式の中でも、UART- ベースの RS-485 シリアル通信プロトコルは、配線が簡単で信頼性が高く、複数の CPU をサポートできるため、広く採用されています。ソフトウェア通信プロトコルに関しては、Modbus プロトコルはその普遍的な性質と成熟したデバッグ ソフトウェアにより、ユーザーに大きな利点をもたらします。そこで、新型モータ総合保護装置の開発では、RS-485シリアル通信方式とModbus通信プロトコルを採用し、複数のCPU間でデータや制御コマンド情報の交換を実現しました。シリアル通信の効率と調整を強化するために、著者は通信メカニズムのハードウェアおよびソフトウェア アーキテクチャに多くの対策を実装し、優れた結果を達成しました。システム通信デバッグフェーズでは、各CPUモジュールが標準Modbusテストソフトウェアと通信してから相互接続デバッグを行う方式を採用し、共同開発効率を大幅に向上させました。この設計思想により、システム構造が簡素化され、同時にデバイスの動作効率と信頼性が大幅に向上することが実際に証明されています。
2 モータ総合保護装置の特長
モーター保護デバイスは、包括的な保護機能を超えて、測定、遠隔制御、および通信機能を統合します。大画面の漢字 LCD ディスプレイにより、ユーザーフレンドリーなインターフェースが実現します。-監視ホストとの CAN バス通信を利用して、階層型分散変電所自動化システム内のサブシステムを形成します。マルチタスク要件に合わせてシステム機能を最適化するために、マルチ CPU アーキテクチャが採用されました。- 1 つの CPU が周期的なパルスのサンプリングと送信を処理します。メインCPUモジュールはデータ処理、電気パラメータ計算、故障診断、スイッチング動作を管理します。一方、ボード モジュールの CPU はヒューマン マシンの相互作用を監視し、メインの保護モジュールおよび監視ホストとの通信を容易にします。{8}}各 CPU モジュールには明確に定義されたタスクがあり、実装時に複数のエンジニアによる共同開発が容易になります。シリアル通信はメイン CPU とパネル CPU をリンクし、ヒューマン マシン インタラクションを可能にし、重要な位置を占めています。{11}}合理的な通信メカニズムの確立はシリアル通信セクションの中核であり、システム開発の後期段階での通信調整とデバッグ効率を決定します。
3 通信メカニズムの概要
3.1 通信機構のハードウェア設計
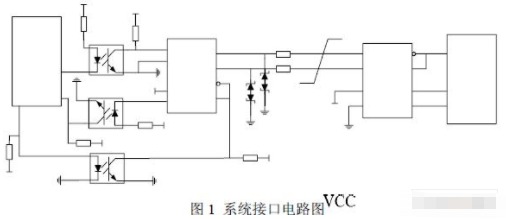
このシステムで提案されている通信機構は、高効率と信頼性を目指しています。 RS-485 は半二重構造を採用しており、フィールド アプリケーションでは全二重よりも実用的です。-ここでは信号線を2本だけ使用した簡易接続を採用しています。システムインタフェース回路図を図1に示します。メイン保護モジュール上の8051マイクロコントローラによって出力されるTTLロジックレベルは光学的に絶縁され、MAX485チップによってRS-495レベルに変換されます。その後、パネルモジュール上の MAX485 チップは、8031 マイクロコントローラによる読み取りのために、これらを TTL ロジック レベルに変換し直します。 8051 マイクロコントローラー側では、パラレル I/O ポート 2 のピン P2.7 が MAX 入力イネーブル ピン RE と出力イネーブル ピン DE を制御します。図1に示すように、P2.7がハイレベルを出力すると、REが有効になり、マイコン側がデータを受信できるようになります。 P2.7 が Low レベルを出力すると DE が有効になり、マイコン側がデータを送信できるようになります。これにより、ブラインド伝送による重複によるデータ損失を防ぎ、高い通信品質と安定した伝送速度を確保します。
3.2 通信プロトコル
保護デバイス内の 2 つのモジュール間で正確なデータ伝送を保証するには、{0}}伝送モード、データ形式、コンテンツ-を含む、情報伝送を管理する一連の仕様が不可欠です。これがプロトコルまたは通信プロトコルを構成します。すぐに利用できる完成度の高いデバッグ ソフトウェアがないと、メイン CPU モジュールは基本的にブラック ボックスとして機能するため、システム統合テスト中に克服が困難な課題が多数発生します。--したがって、広く採用されている Modbus 通信プロトコルが選択され、デバイスの特定の要件に合わせて簡素化され、効果が実証されたモジュール間通信を成功させることができました。- Modbus はマスタースレーブ通信モデルを採用しています。{9}マスターはまずスレーブに通信要求コマンドを送信します。次に、スレーブは、リクエスト コマンド内の機能コードに基づいたデータでマスターに応答します。各スレーブは固有のアドレスを持っています。マスターによって送信される要求フレームとスレーブによって送信される応答フレームは両方ともスレーブのアドレスで始まります。スレーブは自分自身に宛てられたコマンドのみを読み取り、他のスレーブ アドレスで始まるメッセージを無視します。この機能は、8051 シリアル ポートのモード 2 またはモード 3 を使用して実装されます。この質問と回答の通信モデルにより、通信の精度が大幅に向上します。--本装置ではModbusのRTU伝送モードを採用しています。
4 通信の信頼性を高めるための対策
Modbus メッセージの最後の 2 バイトはチェックサム バイトとして機能します。 RTU 通信では、エラー検出に CRC-16 巡回冗長検査が採用されています。そのエンコード/デコードのメカニズムは比較的単純でエラー率が低く、計算またはプログラミングの方法で実現できます。いくつかのアプローチを以下に概説します。
4.1 基本アルゴリズム(手計算)
CRC16-CCITT を例として使用すると、CRC チェックサムは 16 ビット、生成多項式は 17 ビットです。データ ストリームが 4 バイトであると仮定します: BYTE、BYTE、BYTE、BYTE[0]。
データ ストリームを 16 ビット左にシフトし、実質的に 256×256 倍に拡張します。次に、非借用除算 (ビットごとの XOR と同等) を使用して、生成多項式 0x11021 による除算を実行します。-結果として得られる剰余が CRC チェックサムです。送信されるデータ ストリームは、BYTE、BYTE、BYTE、BYTE[0]、CRC、CRC[0]の 6 バイトで構成されます。
4.2 コンピュータアルゴリズム 1 (ビット-型アルゴリズム)
1) 拡張されたデータ ストリーム (6 バイト) の上位 16 ビット (BYTE、BYTE) を 16 ビット レジスタに配置します。
2) レジスタの最上位ビットが 1 の場合、レジスタを 1 ビット左にシフトし (次のバイトから最下位ビットを取得)、生成多項式の簡略化された形式で XOR 演算を実行します。それ以外の場合は、単にレジスタを 1 ビット左にシフトします (次のバイトから最下位ビットを取得します)。
3) データ ストリーム全体 (6 バイト) がレジスタにシフトインされるまで、ステップ 2 を繰り返します。
4) レジスタ内の値は CRC チェックサム CRC、CRC[0] です。
4.3 コンピュータアルゴリズム 2 (バイト- 型アルゴリズム) (256^n は 256 の n 乗を意味します)
バイト順のデータ ストリームを数学的多項式として表します。{0}データストリームを BYTE[n] BYTE[n-1] BYTE[n-2] ... BYTE[0] とすると、数式で表されます。
BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0]、ここで「+」は XOR 演算を示します。生成多項式を G17 (17 ビット) とすると、CRC コードは CRC16 になります。
CRC16=(BYTE[n] × 256^n + BYTE[n-1] × 256^(n-1) + ... + BYTE × 256 + BYTE[0]) × 256^2 / G17
これには、データ ストリームを 16 ビット左にシフトし、生成多項式 G17 で除算することが含まれます。
導出により、BYTE[n-1] の CRC チェック コードが、前のバイトの CRC チェック コード Y[n] (YH8[n]) と現在のバイト BYTE[n-1] の上位 8 ビットの XOR 結果と等しいことがわかります。
バイト-タイプのアルゴリズムは次のとおりです。
1) CRC レジスタ群をオール "0" (0x0000) に初期化します。
2) CRC レジスタ グループを 8 ビット左にシフトし、CRC レジスタ グループに格納します。
3) 元の CRC レジスタ グループの上位 8 ビット (8 ビット右にシフト) とデータ バイトの間で XOR 演算を実行し、値テーブルを指すインデックスを取得します。
4) インデックスが指すテーブル値と CRC レジスタ グループの間で XOR 演算を実行します。
5) データポインタをインクリメントします。データ処理が完了していない場合は、ステップ 2) を繰り返します。
6) CRC を取得します。
5 コミュニケーション効率を向上させるための取り組み
5.1 個別の通信受信タスクと送信タスク
8051 マイクロコントローラーは、割り込みを使用してシリアル ポート経由でデータを送受信できます。シリアル ポート コントローラ SCON は、初期化とビット アドレス指定をサポートします。シリアルポート割り込み要求が発生すると、SCON の下位 2 ビットが送信および受信割り込みをラッチします。 CPU がシリアル ポートの送信バッファ SUBF (命令: MOV SUBF, A) にデータまたは文字を書き込むと、トランスミッタは送信を開始します。 1 つのデータ フレームが完了すると、ハードウェアは TI フラグを「1」に設定します。これは、シリアル ポートが次のデータ フレームを送信するために CPU に割り込みを要求していることを示します。同様に、シリアル ポート レシーバが受信可能になっている場合、データ フレームを受信すると、RI フラグが 1 に設定され、シリアル ポートが受信データ バッファからデータを読み取るために CPU に割り込みを要求していることを示します。
5.2 割り込み期間の短縮
ソフトウェア アーキテクチャの設計では複数の割り込みが使用されるため、信頼性の高いプログラム動作を保証し、異なるタスク間の競合の可能性を最小限に抑えるために、ソフトウェア実装ではさまざまな割り込みのタスクを合理化し、実行時間を短縮するよう努める必要があります。通信割り込みサブルーチン内で、割り込みに入ったときに重要なタスク (シリアル ポート制御レジスタ内の対応するステータス ビットのクリア、受信文字の読み取りまたはバッファへの送信文字の読み取りまたは書き込み、受信または送信文字のカウントの増加など) を実行します。その後、すぐに割り込みを終了します。フレームの検証、受信したフレーム コマンド (テレメトリ/テレコマンド) への応答、送信フレームの準備などのその他のタスクは、メイン プログラム内で処理する必要があります。
5.3 効率的なフレーム終了検出で通信停滞を防止
専用のソフトウェアタイマーを利用して受信フレームの終了を検出することで、フレームが不完全に受信された場合に通信タスクが長引くことを防ぎ、後続のフレームをタイムリーに受信できるようにします。フレーム内のバイト間の時間間隔はフレーム間間隔よりもはるかに短いため、新しいバイトが受信されるたびにソフトウェア タイマーが開始されます。-タイマーは最小フレーム間隔-から-に設定されます。この間隔はボーレートによって異なります。事前に設定された時間が経過する前に次のバイトが受信された場合、フレームが不完全であることを示し、タイマーが再スタートします。タイマーが事前に設定された時間まで正常にカウントダウンすると、対応する割り込み番号がトリガーされます。タイマー割り込みサブルーチン内で、フレーム終了フラグ バイトが設定され、フレーム受信が完了したことを示します。マスター プログラムはフレーム受信完了を検出した後、スレーブ アドレスと巡回冗長検査 (CRC) バイトを検証してフレームの整合性を検証します。マスタ宛の有効なフレームであることが確認された場合は、その機能コードに基づいてフレームコマンドを処理し、フレームの送信準備を行います。スレーブが誤ったメッセージを受信すると、エラー フレームを送り返します。受信したメッセージに不正な CRC が含まれている場合、スレーブは応答しないことを選択する可能性があります。マスターが指定された時間内にスレーブからの応答を受信しない場合、リクエスト メッセージを再送信します。複数回再送信してもスレーブからの応答を受信できない場合、通信障害が報告されます。
5.4 通信速度の決定
すべてのデバイスが同じシャーシ内に存在するため、モジュール間の距離は最小限になります。 Modbus は長距離通信用に RS485 で動作するため、ボーレートに対する距離の影響を考慮する必要がありません。-さらに、マスタースレーブ通信モードにより回線の混雑を防ぎます。したがって、通信効率の観点からは、設定ボーレートがモジュールに使用されているチップの最大ボーレート制限を超えない限り、ボーレートが高いほど情報交換が速くなり、通信効率が高くなります。両方の通信パーティでボー レートをまったく同じに設定すると、受信側でビット サイクルの中間点で各データ ビットがサンプリングされ、信頼性の高い通信が実現されます。
5.5 合理的なデバッグ方法
デバッグ中は、まず RS485/RS232 データ変換モジュールを介して各 CPU モジュールとマイコン間の通信をテストします。個別のテストが成功したら、モジュール間のデバッグに進み、全体的なデバッグ効率を大幅に向上させます。{3}モジュール-から-コンピュータへの通信のデバッグ中、コンピュータは Modbus デバッグ ソフトウェアを使用してマスターの通信プロセスをシミュレートし、スレーブからの情報を積極的に要求します。これにより、受信および送信プロセス全体が透過的かつ明確になり、モジュールの問題をタイムリーに解決できるようになります。共同デバッグ中、バス監視ソフトウェアは両側からのデータを監視し、問題を迅速に特定して解決します。
本書の6つの革新点
まず保護装置に世界共通の工業規格であるModbusを採用した。必要なツール ソフトウェアは、知的財産コストを負担することなく、関連する Web サイトから直接入手できます。第 2 に、保護デバイスはマルチタスクを実装し、Modbus プロトコルを利用して CPU モジュール間の合理的な共同デバッグ メカニズムを作成し、共同システム開発の効率を大幅に向上させます。