


インダストリアルモーションコントロールは、インバーターベースのファンやポンプ制御から、より洗練されたACドライブコントロールを備えた工場自動化、複雑なサーボコントロールを備えたロボット工学などの高度な自動化アプリケーションまで、幅広いアプリケーションをカバーしています。これらのシステムには、モーター巻線電流や電圧、DCバス電流または電圧、ローターの位置と速度など、多くの変数の検出とフィードバックが必要です。変数の選択と必要な測定精度は、エンドアプリケーションの要件、システムアーキテクチャ、ターゲットシステムコストまたはシステムの複雑さ、および状態監視などの付加価値機能などのその他の考慮事項に依存します。伝えられるところによると、モーターズは世界のエネルギーの40%を消費しているため、国際的な規制により、産業運動アプリケーション全体のシステム効率に焦点を当て、これらの変数、特に電流と電圧の重要性が向上しています。
このペーパーでは、運動電力評価、システム性能要件、およびエンドアプリケーションに基づいたさまざまなモーター制御信号チェーントポロジの電流と電圧の検出に焦点を当てています。この場合、モーター制御信号チェーンの実装は、センサーの選択、現在の分離要件、アナログ間コンバーター(ADC)の選択、システム統合、システムのパワーと地上分配によって異なります。
産業駆動アプリケーションの範囲
モーターコントロールアプリケーションは、単純なインバーターから複雑なサーボドライブまでありますが、すべてが検出レベルとフィードバックのレベルがさまざまなレベルのパルス幅変調器(PWM)モジュールを駆動する電力段階のあるモーター制御システムと、プロセッサが含まれます。アプリケーションの範囲の単純化されたビューを図1に示します。これは、ポンプ、ファン、コンプレッサーなどの単純な制御システムから、単純なマイクロプロセッサのみを使用して正確なフィードバックを必要とせずに実装できるシステムまで、左から右に移動するにつれてますます複雑になるシステムを示しています。システムの複雑さがスペクトルのハイエンドに向かって増加すると、複雑な制御システムには正確なフィードバックと高速通信インターフェイスが必要です。例には、誘導または永久磁石モーターのセンサーまたはセンサーのベクター制御、および図1に示す大型ポンプ、ファン、コンプレッサーなどの効率のために設計された高出力産業ドライブが含まれます。スペクトルの上端では、ロボット工学、機械工具、ピックアンドプレイス機械などの用途で洗練されたサーボドライブが使用されます。システムがより複雑になるにつれて、変数のセンシングとフィードバックがより重要になります。
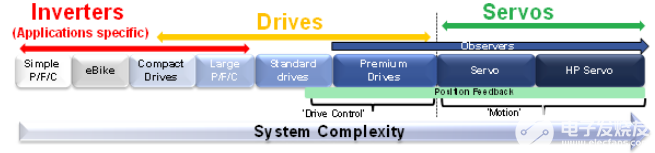
図1.産業用ドライブアプリケーションの範囲。
ドライブアーキテクチャ - システムパーティション
システムの設計には、産業モーションコントロールの幅広いアプリケーションに対処するための多くの課題があります。汎用モーター制御信号チェーンを図2に示します。
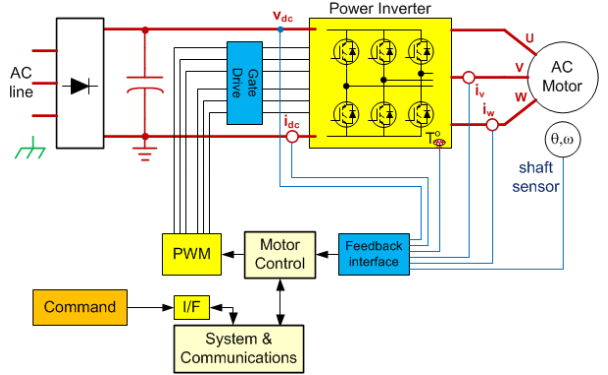
図2。一般化されたモーター制御信号チェーン
重要な問題は、分離要件であり、多くの場合、最終回路トポロジとアーキテクチャに大きな影響を与えます。考慮すべき重要な要素は2つあります。なぜ分離するのか、どこで分離するか。
必要な分離の分類は、前者によって決定されます。要件は、人工電圧を保護するための高電圧安全分離(SELV)、または非致死電圧間のレベルシフトのための機能的分離、またはデータの整合性と騒音緩和の目的のための分離のための機能的分離です。分離の位置は通常、予想されるシステムパフォーマンスによって決定されます。モーター制御は通常、電気的にノイズの多い環境であり、設計は通常、数百ボルトの大きなコモンモード電圧に遭遇し、おそらく20 kHzを超える周波数で切り替え、非常に過渡的なDV/DTライズタイムが非常に高くなります。このため、高性能システムと高出力が本質的に騒々しいシステムの両方で、制御段階からパワーステージを分離することが一般的です。設計がシングルプロセッサを使用するかデュアルプロセッサアプローチを利用するかどうかは、分離位置にも影響します。低電力消費の低いパフォーマンスシステムでは、通常、デジタル通信インターフェイスに分離があります。つまり、電力と制御段階には同じ可能性があります。ローエンドシステムには、分離用の帯域幅通信インターフェイスが低くなっています。伝統的に、ハイエンドシステムの通信インターフェイスの分離は、従来の分離技術に必要な帯域幅と制限が高いために困難でしたが、これは磁気的に分離された缶とRs -485トランシーバー製品の出現により変化しています。
高性能閉ループモーターコントロール設計の2つの重要な要素は、PWMモジュレーター出力とモーター相電流フィードバックです。図3aと3bは、制御段階がパワーステージと同じ可能性を共有するか、地面を参照しているかによって、安全な隔離が必要な場所を示しています。どちらの場合でも、ハイエンドゲートドライバーと電流検出ノードの分離が必要ですが、さまざまなレベルの分離で - 図3aでは、これらのノードの機能的分離のみが必要ですが、図3Bでは、これらのノードの物理的安全(つまり電流)分離が重要です。
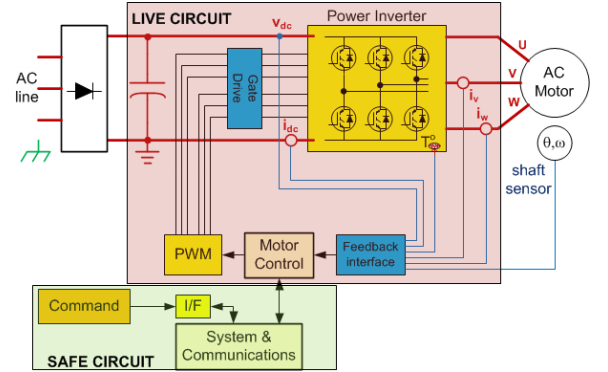
図3a。参照としてパワーステージを備えた制御段階
電流および電圧検出のための測定技術とトポロジ
電流および電圧検出の信号チェーンの実装は、前述のように、トランスデューサーの選択、電流分離要件、ADC選択、システム統合、システムのパワーと地上分配によって異なります。忠実度測定のための信号条件付けの実現は簡単な作業ではありません。たとえば、このような騒々しい環境で小さな信号を回復したり、デジタル信号を送信したりするのは困難ですが、アナログ信号の分離はさらに困難です。多くの場合、信号分離回路は、システムの動的パフォーマンスを制限できる位相遅延を導入します。このノードは、電源ステージの中心(インバーターモジュール)内のゲートドライバー出力と同じ回路ノードに接続されているため、電圧の分離とスイッチングトランジェントという点で同じ要件があるため、位相電流検出は特に困難です。モーター制御システムに実装される測定信号チェーン(テクノロジー、信号条件付け、ADC)を決定することは、3つの重要な要因に依存します。
システム内のポイントまたはノードは、測定する必要があるものを決定します。
モーターの電力レベルと結果として得られるセンサーの選択 - 本質的に分離されているかどうか。センサーの選択は、コンバーターアーキテクチャ、機能、アナログ入力範囲など、ADCの選択に大きな影響を与えます。
最終アプリケーション。これにより、検出信号チェーンの高解像度、高精度、または速度が必要になる場合があります。たとえば、より広い速度範囲にセンサーレス制御を実装するには、より多くの測定値がより頻繁に測定され、より高い精度が必要です。最終アプリケーションは、ADC機能の必要性にも影響します。たとえば、多軸制御には、より高いチャネルカウントADCが必要になる場合があります。
電流および電圧センサー
モーター制御で使用される最も一般的な電流センサーは、シャント抵抗器、ホール効果(HE)センサー、および電流変圧器(CTS)です。シャント抵抗器は分離を提供せず、高電流で損失を発生させますが、それらはすべてのセンサーの中で最も線形であり、最も低いコストであり、ACとDCの両方の測定に適しています。シャント電源損失を制限するために必要な信号レベルの低下は、通常、シャントアプリケーションを50 A以下に制限します。 CTとHEセンサーは、高電流システムを提供できる固有の分離を提供しますが、センサー自体が温度範囲よりも初期精度または精度が低いため、コストが高く、シャント抵抗器で達成できるソリューションよりも精度が低下します。
モーター電流測定の位置とトポロジ
センサーの種類に加えて、いくつかのモーター電流測定ノードが利用可能です。平均DCバス電流は制御目的で使用できますが、より高度なドライブでは、モーターワインディング電流がメインフィードバック変数として使用されます。直接位相巻き電流測定は、高性能システムに最適です。ただし、巻き電流は、各下部インバーターブランチのシャントまたはDCバスの単一のシャントを使用して間接的に測定できます。これらの方法には、シャント信号がすべて電源共通を参照するという利点がありますが、DCリンクから巻線電流を抽出するには、サンプルをPWMスイッチに同期する必要があります。上記の電流検出手法のいずれかを使用して、直接相巻線電流測定を行うことができますが、シャント抵抗信号を分離する必要があります。高コモンモードアンプは機能的な分離を提供できますが、分離アンプまたは分離変調器によって人間の安全分離を提供する必要があります。
図4は、上記のさまざまな現在のフィードバックオプションを示しています。制御フィードバックにはこれらのオプションの1つのみが必要ですが、DCバス電流信号は保護のためのバックアップ信号として使用できます。
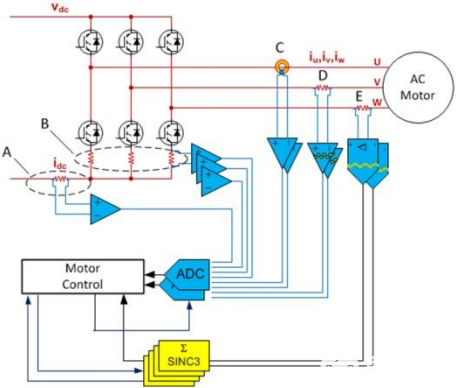
図4。分離および非分離モーター電流フィードバック
前述のように、システムのパワーとグラウンドパーティションは、必要な分離分類、したがってどのフィードバックオプションが適切であるかを決定します。システムターゲットのパフォーマンスは、センサーまたは測定技術の選択にも影響します。パフォーマンス範囲内で実現できる多くの構成があります。
パフォーマンスの低下の例:共通の電位に関するパワーと制御段階、検出オプションAまたはB
脚のシャントを使用することは、最も経済的なものの1つですティーモーター電流を測定するためのchniques。この例では、パワーステージが同じポテンを共有する場所ティALはコントロール段階として、対処すべき一般的なモードがなく、オプションAまたはBからの出力は信号条件付け回路とADCに直接接続できます。このタイプのトポロジーは一般に低電力と低PEで見られますRFマイクロプロセッサにADCが埋め込まれたオーマンスシステム。
より高いパフォーマンスの例:地球に接続されたコントロール段階、センシングオプションC、D、またはE
この例では、人間の安全分離が必要です。センシングオプションC、D、およびEはすべて可能です。オプションEは、最高品質の電流フィードを提供しますAC3つすべてのオプションのkと、より高いパフォーマンスシステムであるため、FPGAまたは、分離された変調器信号のデジタルフィルターを提供できる他の形式のシステム。オプションCのADC選択、分離されたセンサー(おそらく閉じたループHE)は、これまでに埋め込まれたADC製品を使用すると、それよりも高いパフォーマンスを達成するために伝統的に離散的でした。オプションDは、安全分離が必要であるため、この構成の分離アンプです。孤立したアンプは性能を制限するため、埋め込まれたADCソリューションで十分です。これにより、オプションCまたはEと比較して最低の忠実度電流フィードバックが提供され、埋め込まれたADCが「フリー」と認識され、分離アンプは潜在的に「安い」と認識される可能性がありますが、実装は通常、ADC入力範囲の合わせたオフセット補償とレベルシフトのために追加のコンポーネントを必要とし、シグナルチェーン全体のコストを増加させます。
多くの事実上のモーター電流を感知するためにモーター制御設計で使用できるトポロジがたくさんありますRsコスト、パワーレベル、パフォーマンスレベルなどを考慮します。ほとんどのシステムデザイナーにとって重要な目的は、コスト目標内の効率を改善するために、現在の感覚フィードバックを改善することです。ハイエンドアプリケーションの場合、現在のフィードバックは、効率だけでなく、動的応答、音響ノイズ、トルクリップルなどの他のシステムパフォーマンス測定にとって重要です。低いACからハイACまで実行されるパフォーマンスの連続体があることは明らかですロスsさまざまなトポロジーavAILableで、これは図5に粗くマッピングされており、低電力と高電力の両方のオプションの両方を示しています。
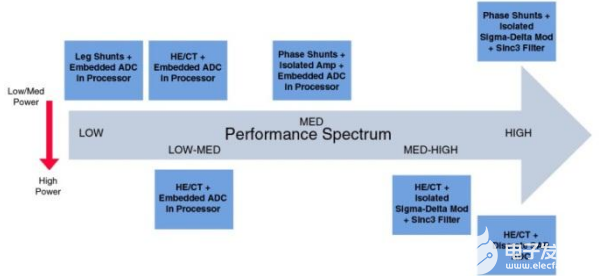
図5。現在の検出トポロジーパフォーマンス範囲
モーター制御システム設計者の目標、ニーズ、結果の傾向:HEセンサーから抵抗をシャントするために移行する
分離されたSigma-Deltaモジュレーターに結合されたシャント抵抗器は、現在のレベルがシャントの使用に十分低い場合、最高品質の電流フィードバックを提供します。システム設計者の間では、HEセンサーから抵抗器をシャントするために移行するという重要な傾向と、分離アンプアプローチではなく、孤立したモジュレーターアプローチに移行する別の傾向があります。センサーのみを交換すると、材料の挿入コストが削減され、PCB挿入コストが削減され、センサーの精度が向上します。シャント抵抗器は、磁場や機械的振動に敏感ではありません。多くの場合、HEセンサーをシャント抵抗器に置き換えるシステム設計者は、分離アンプを選択し、HEセンサーベースの設計で以前に使用されていたADCを使用して、信号チェーンの変動レベルを制限し続ける場合があります。ただし、前述のように、ADCのパフォーマンスに関係なく、分離アンプのパフォーマンスは制限されます。
分離増幅器とADCを分離Sigma-Delta変調器にさらに置き換えると、パフォーマンスのボトルネックが排除され、デザインが大幅に改善され、通常は9-から10-}ビットの品質フィードバックに12-ビットレベルに変更されます。アナログ過電流保護(OCP)回路も排除できます。Sigma-Delta変調器出力を処理するために必要なデジタルフィルターは、高速OCPループを有効にするように構成することもできます。したがって、BOM分析には、分離アンプ、生のADC、およびそれらの間の信号条件付けだけでなく、排除できるOCPデバイスも含める必要があります。AD7401A分離σ-Δモジュレーターは、ADIカプラーテクノロジーに基づいており、±250 MVの差動入力範囲を持っています(±320 MV)。アナログ入力はアナログ変調器によって連続的にサンプリングされ、入力情報は最大20 MHzのデータレートの密度でデジタル出力ストリームに含まれています。生の情報は、適切なデジタルフィルター、通常は精度の電流測定のためのsinc.®3で再構築できます。コンバージョンパフォーマンスは帯域幅またはフィルターバンクの遅延に対してトレードオフできるため、IGBT保護に最適な、2μsのオーダーで速い応答OCPを粗く、より速いフィルターが提供できます。
シャント抵抗サイズの縮小が必要です
信号測定側から、感度と消費電力の間にトレードオフがあるため、シャント抵抗器の選択にはいくつかの重要な課題があります。抵抗器の値が大きくなると、Sigma-Deltaモジュレーターの全範囲または可能な限り多くのアナログ入力範囲が使用され、ダイナミックレンジが最大化されることが保証されます。ただし、抵抗値が大きくなると、I2抵抗器の×R損失により電圧が低下し、効率が低下します。より大きな抵抗器を使用する場合、自己食事効果を通じて非線形性を達成することも課題になる可能性があります。その結果、システム設計者はトレードオフに直面しており、さまざまな現在のレベルで多くのモデルとモーターにサービスを提供できるシャントサイズを選択する共通のニーズによってさらに悪化します。ダイナミックレンジを維持することは、モーターの定格電流の数倍であり、両方を確実にキャプチャする必要性があるピーク電流に直面しても困難です。システムがオンになったときにピーク電流を制御する機能は、設計によって異なります。たとえば、緊密に制御された(名目上30%)からわずか10倍まで変化します。ピーク電流は、加速と荷重またはトルクの変動によっても引き起こされます。ただし、ドライブ設計では、システム内のピーク電流は通常、公称電流の4倍です。
これらの課題に直面して、システム設計者は、より広いダイナミックレンジまたは改善された信号対雑音および歪み比(SINAD)を備えた優れたSigma-Deltaモジュレーターを探しています。これまで、分離されたσ-Δ変調器製品は、16-ビット解像度と最大12の有効ビット(ENOB)で保証されたパフォーマンスを提供しています。
sinad =(6.02 n + 1。76)db where n=enob
低電力ドライバーの抵抗器をシャントする動きにより、モータードライバーのメーカーは、パフォーマンスとコストの理由に使用できるトポロジであるドライバーの電力評価を増やすことを検討しています。これは、はるかに小さなシャント抵抗器を使用することによってのみ実現できます。これには、還元された信号振幅を解決するために高性能変調器コアの出現が必要です。
システム設計者、特にサーボデザイナーは、アナログからデジタルへの変換時間を短縮するか、孤立したSigma-Deltaモジュレーターとシャント抵抗器トポロジに関連するデジタルフィルターを介してグループの遅延を減らすことにより、システムの応答を改善しようとしています。前述のように、変換パフォーマンスは帯域幅またはフィルターグループの遅延に対してトレードオフできます。より粗く、より速いフィルターは、より速い応答を提供できますが、パフォーマンスを犠牲にします。システム設計者は、フィルターの長さまたは抽出率の影響を分析し、最終アプリケーションのニーズに基づいてトレードオフを行います。モジュレーターのクロックレートを増やすことは役立ちますが、多くの設計者はすでにAD7401Aで許容可能な20 MHzの最大クロックレートで動作しています。クロックレートを上げることの欠点の1つは、放射線と干渉(EMI)効果の可能性です。同じクロックレートで高性能変調器は、グループの遅延とパフォーマンスのトレードオフを改善し、パフォーマンスへの影響を最小限に抑えながら、応答時間が短くなります。