


導入
産業用制御は工業生産の中核コンポーネントです。プログラマブル ロジック コントローラー (PLC) は、産業オートメーション制御の主要なデバイスとして機能し、産業、運輸、自治体サービスなど、国民経済のさまざまな分野に広く適用されています。 PLC は、マイクロエレクトロニクス、コンピュータ技術、自動制御、通信技術をシーケンシャル コントローラに統合して開発された産業用制御デバイスです。その目的は、リレーを置き換え、ロジック、タイミング、カウント、その他のシーケンシャル制御機能を実行し、それによって柔軟なプログラマブル制御システムを確立することです[1]。従来のPLC産業用制御ソフトウェアはハードウェアと密接に結合しており、海外製品が市場シェアを独占しており、高コストや不十分な拡張性などの問題がありました。
1. 産業用制御システムの進化トレンド
制御科学がコンピューティング、情報、通信の分野と融合するにつれて、制御理論は古典的なフィードバック制御と現代の制御からデータ駆動型のインテリジェント制御へと進化しています。{0}}制御システムは、シングルポイント制御とネットワーク制御から、分散型クラウドベースの制御へと進化しています。-情報通信技術 (ICT) と運用技術 (OT) の革新的な統合を通じて、従来の産業用制御システムは徐々に新しい産業用制御システムに進化しています。これらの新しいシステムは、相互接続性、スケーラビリティ、データ{6}}主導の意思決定-を特徴とし、次の 2 つの大きな傾向に現れています。
(1) クローズドで分離された専用制御アーキテクチャからオープンで分離された汎用制御アーキテクチャへの移行-
5G やエッジ コンピューティングなどのテクノロジーの出現と進歩に伴い、従来の 5 層の ISA-95 産業制御アーキテクチャは 3 層の「エンド-エッジ-」構造に移行しています。-中でも、制御層 PLC の進化は業界全体の焦点となっています。技術的には、産業用制御タスクは組み込み専用デバイスからリアルタイム データ処理機能を備えたクラウド-エッジ汎用-デバイスに移行しています。-運用面では、ロジック制御などのソフト リアルタイム タスクはエッジやクラウドに集中化が進んでいますが、モーション コントロールなどのハード リアルタイム タスクは引き続きフィールド側デバイスで実行されます。-
(2) シングルタスク処理から分散マルチタスク コラボレーションへの移行-
従来の PLC はタスクに逐次処理を採用しています。しかし、制御規模の拡大により、タスクの量と多様性が増大し、タスク間の優先順位の差が広がり、コラボレーションの要件が高まります。特にビッグデータと人工知能テクノロジーの導入により、従来の制御タスクとデータ駆動型の IT タスク間の効率的なコラボレーションには、従来の制御システムにおける単一ノードの処理からマルチノードの協調処理への移行が必要です。{{2}
2.5G クラウド-ベースの PLC 技術開発パスウェイ
ICT の進歩により、{0}特に 5G などのネットワーク テクノロジー-5G クラウド- ベースの PLC が、従来の PLC の制限に対する重要なソリューションとして台頭してきました。 PLC 制御タスクの展開場所に基づいて、現在の 5G クラウドベース PLC は 3 つの主要な技術開発経路に従います。
(1) フィールド-レベルのクラウド-ベースの PLC: 制御タスクは産業用ゲートウェイにデプロイされ、フィールド レベルでの中高速-から-高速-の制御シナリオに適しています。 1 ~ 5 ミリ秒以上の産業用制御サイクルをサポートし、高い信頼性を提供し、導入コストが低くなります。
(2) エッジ-レベルのクラウド-ベースの PLC: 制御タスクは屋内ベースバンド処理装置 (BBU)、ユーザー プレーン機能 (UPF)、またはマルチアクセス エッジ コンピューティング (MEC) プラットフォームに展開されます。-中速から低速のワークショップまたは工場レベルの集中制御シナリオに適しており、低導入コストで 20 ミリ秒以上の産業用制御サイクルをサポートします。{6}{7}}
(3) 広域クラウド-ベースの PLC: 制御タスクは中央クラウド サーバーに展開され、工場レベルでの低速協調制御シナリオに適しています。-光ファイバーと確定的ネットワーキング テクノロジーを強化すると、エンドツーエンドの遅延を 5 ミリ秒まで短縮できますが、導入コストは高くなります。--
現在の 5G クラウド-ベースの PLC テクノロジーは、一貫性のないアーキテクチャ、エッジエンドのコラボレーション サポートの欠如、PLC アプリケーションのオーケストレーションの不能などの課題に直面しています。{2}特に、産業用制御にサービスを提供する 5G ネットワークでは、遅延、ジッター、信頼性の問題が発生します。これらに対処するために、この文書では 5G 仮想化 PLC 技術アーキテクチャを提案します。 「エンド-エッジ-}」コラボレーションを通じて、統合ランタイム環境、統合デプロイメント スケジューリング、統合開発および運用ポータルという 3 つの統合を実現します。
3. 5G仮想化PLCの技術アーキテクチャ
3.1 仮想化 PLC の一般的な特性
仮想化技術は、ソフトウェアを使用してコンピュータのハードウェア上に抽象化層を作成するリソース管理技術です。これにより、1 台のコンピュータのハードウェア リソースが複数の仮想マシンに分割され、リソースの利用効率とセキュリティが向上します。クラウド コンピューティングで広く採用されている仮想化テクノロジは進化と成熟を続け、そのアプリケーションをさまざまなドメインとハードウェア アーキテクチャに拡大しています。
仮想化 PLC (vPLC) は、仮想化されたランタイム環境を作成し、PLC 制御タスクを物理ハードウェアから切り離します。これにより、さまざまなネットワーク要素デバイスにわたる PLC タスクの展開が可能になります。 vPLC には 3 つの重要な特徴があります。
(1) PLC ソフトウェア-ハードウェアのデカップリング:従来の PLC は、組み込みハードウェアとリアルタイム オペレーティング システムを採用しており、{0}ソフトウェア-が緊密に結合されています。 vPLC は、タスクの読み込み、実行、スケジューリングを処理する PLC ランタイム環境を導入し、これにより PLC タスクをリアルタイム オペレーティング システムから切り離します。-
(2) 仮想 PLC の実行:仮想化テクノロジーにより、汎用ハードウェア上での異種オペレーティング システムの導入と運用が可能になります。{0}} PLC ランタイム環境は仮想オペレーティング システム上で実行され、PLC タスクを基盤となるハードウェアから切り離します。
(3) PLC オーケストレーションとスケジューリング:vPLC は、基本的に PLC ソフトウェア サービスとして機能します。 「エッジ クラウド」システム内でオーケストレーションおよびデプロイでき、実行時に動的にスケジュールを設定できるため、従来の PLC とは明らかに異なる柔軟性とスケーラビリティを提供します。
従来の PLC と比較して、vPLC はシステムの柔軟性と拡張性を強化し、機器と運用コストを削減し、生産ラインのアップグレードと再設計を大幅に容易にします。
3.2 仮想化 PLC は 5G 産業用制御システムの統合技術基盤を提供します
vPLC を中心とした 5G 産業用制御システムは、オープンな Control-as-a- アーキテクチャを提供することを目的としています。 PLC 制御機能はユビキタスに展開して柔軟に再利用できるため、異種ネットワーク全体でのプラグアンドプレイ デバイス制御が可能になります。--システムのアーキテクチャは「エンド-エッジ-}」コラボレーションのコンセプトに基づいて設計されており、運用、サービス、開発の各レイヤで構成されています。
(1) ランタイム レイヤ: リアルタイム仮想化テクノロジーに基づいており、汎用ハードウェア上の vPLC に統合されたリアルタイム ランタイム環境を提供します。{{2}仮想化は、リアルタイム オペレーティング システムと非リアルタイム オペレーティング システムの混合デプロイメントをサポートしており、vPLC の動的なスケーリングを可能にします。{6}
(2) サービス層: ライフサイクルを管理しながら、さまざまな物理ノード間で vPLC を展開する責任を負い、PLC 産業用制御サービスの統合展開とスケジューリングを実現します。
(3) 開発層: PLC アプリケーション開発環境、コンパイル、デバッグ ツールを提供し、5G 産業用制御システムの統合開発および運用ポータルを提供します。
5G 産業用制御システムには、複数の技術的利点があります。まず、3 つの異なるクラウドベースの PLC テクノロジーに統合されたアーキテクチャを提供します。-一方で、コントロール センターをフィールドからエッジまたは中央クラウドに移行することをサポートし、フィールド環境によって課される制約から PLC 制御を解放し、一元的な展開を可能にします。一方、エッジ-サイドの vPLC は、フィールド デバイスの低遅延制御を保証し、モーション コントロールを含むさまざまな高リアルタイム アプリケーションをサポートします。{{6} 2 番目に、多様な 5G ネットワーク要素全体に vPLC を展開することで、産業用制御のための「接続性 + コンピューティング能力 + PLC 機能」の統合機能が提供されます。これにより、新しいフラット化された産業制御システムが構築され、従来の産業制御エコシステムの独占が打破されます。第三に、ユニバーサル ソフトウェア/ハードウェア アーキテクチャを活用することで産業制御コストが削減され、「ソフトウェア定義産業」の成熟が加速されます。-
5G仮想化PLCの4つのキーテクノロジー
4.1 リアルタイム仮想化-
PLC タスクは、オペレーティング システムのプロセスとして産業用制御サイクルに従ったサイクルで実行されます。各サイクルでは、PLC プロセスが外部入力を受け取り、CPU 処理時間を確保する必要があります。オペレーティング システムのリアルタイム機能は、信頼性の高い PLC 制御サービスを提供するために重要です。-リアルタイム仮想化テクノロジーにより、ソフトウェア/ハードウェアの仮想化を通じて、リアルタイムと非リアルタイムの計算タスクを汎用ハードウェア上に同時導入できます。{{9}複数の組み込みデバイスから単一の汎用デバイスへの計算タスクの統合をサポートします。-このテクノロジーはリアルタイム パフォーマンスを確保しながら、ユニバーサル オペレーティング システムの強力なハードウェア適応性と豊富なアプリケーション機能を活用します。-異種デバイスのエコシステム間での互換性を実現しながら、デバイスのコスト、サイズ、消費電力の削減などの利点をもたらします。
現在、業界ではさまざまな仮想化技術が採用されており、主にハードウェア パーティショニング、完全仮想化、準仮想化、オペレーティング システム仮想化に分類されます。これらの中で、次の 3 つのアプローチがリアルタイム仮想化の適応に最も適しています。-
(1) ハードウェアのパーティショニング:基盤となるハードウェア リソースを独立したパーティションに分割し、それぞれが独自のオペレーティング システムを実行します。ハードウェア パーティショニングは、ベアメタル レベルに近い優れたリアルタイム パフォーマンスを提供しますが、リソース共有機能がなく、スケーラビリティが制限され、リソース使用率が低くなります。-特に、周辺機器 I/O には事前のパーティショニングが必要であり、再利用できないため、技術的な複雑さが増します。{4}
(2) リアルタイム Linux コンテナ:-プリエンプション パッチや Xenomai などの方法を使用して、Linux をタイムシェアリング システムからリアルタイム システムに変更します。-次に、軽量のコンテナ仮想化を利用してリソースを分離し、PLC 用のリアルタイムの仮想化ランタイム環境を作成します。-このアプローチでは、Linux の成熟したソフトウェアおよびハードウェア エコシステムを最大限に活用し、PLC ソフトウェアの移植コストを削減します。コンテナの運用オーバーヘッドは低いものの、修正された Linux カーネルのリアルタイム パフォーマンスは依然として専用のリアルタイム オペレーティング システム(RTOS)より劣っており、サーボ モーション コントロールなどのシナリオでジッターやグリッチが発生します。-
(3) マイクロカーネル仮想化:マイクロカーネルをタイプ 1 ハイパーバイザとして使用して、RTOS と汎用オペレーティング システム(GPOS)をハイブリッド構成でデプロイします。{{0}マイクロカーネルは、モノリシック カーネルと比較して簡素化された機能、低いオーバーヘッド、および強化されたセキュリティを提供し、ハードウェア仮想化と高いリアルタイム パフォーマンスの両方を可能にします。このテクノロジーは産業、自動車インフォテインメント、ロボット工学の分野で積極的に開発されていますが、未成熟な技術エコシステムや複雑なハードウェアの適応などの課題があります。
5G 産業用制御システムは、ネットワーク要素とアプリケーション シナリオに基づいて、さまざまなリアルタイム仮想化アプローチを選択できます。-エッジおよびクラウドベースの vPLC- の場合、リアルタイム Linux コンテナ テクノロジーが推奨されます。-一方で、Linux のリアルタイム変更ではオーバーヘッドが低く、導入が容易になります。-一方で、コンテナ オーケストレーション スケジューリングと冗長バックアップ テクノロジは成熟しており、リスクは低いです。エッジ-側 vPLC の高度なリアルタイム要件とエッジ{11}}側のコラボレーションの必要性を考慮すると、エッジ-側 vPLC はリアルタイム Linux コンテナまたはマイクロカーネル仮想化ソリューションを優先する必要があります。-
4.2 5G 決定論的ネットワーク
5G industrial control systems impose two primary requirements on network connectivity. First is ultra-low latency air interface capability. In scenarios like industrial motion control, inter-controller communication, and high-speed logic control, short control cycles (1–5 ms) and stringent reliability requirements (>99.9999%) は、垂直方向のレイヤー間および水平方向のシステム間でのデータ伝送に高い無線エア インターフェイス パフォーマンスを要求します。 2 番目は、異種ネットワーク環境における決定論的なデータ送信です。ネットワーク-に起因する遅延の不確実性は、制御システムの安定性に影響を与える重要な要素です。既存のネットワーク線形-ジャンプ システム モデリングは、不安定なランダム遅延を補うことはできますが、リアルタイム制御のパフォーマンス要求を満たすのは依然として困難です。{6}}
決定論的ネットワークは、決定論的サービスと非決定論的サービス間の柔軟な切り替えと QoS 階層の自律制御を特徴として、保証されたサービス品質(QoS)をユーザーに提供します。{0}代表的な決定論的ネットワーク テクノロジーを表 1 に示します。全体として、決定論的ネットワーキングは 5G 産業用制御システムを実現するための主要なパスです. 5G 決定論的ネットワーキング (5GDN) は、5G ネットワーク スライシングに加えて高精度のクロック同期、トラフィック シェーピング、およびリソース予約技術を採用し、決定論的な帯域幅、決定論的なレイテンシ、および 99.9999% の接続信頼性。これにより、決定的な機能を備えた予測可能、計画可能、検証可能なワイヤレス ネットワークが構築され、「差別化された + 決定的な」サービス エクスペリエンスが提供されます [5]。 5G 決定論的ネットワーキングをフィールド ネットワークやエッジ コンピューティング テクノロジーと統合すると、エンドツーエンドの決定論的制御が可能になります。{14}}
4.3 「エンド-エッジ-クラウド」コラボレーション オーケストレーション
リアルタイム仮想化により、従来の PLC ハードウェア デバイスは、ハードウェアから切り離された PLC ソフトウェア サービスに変換されます。{0}{1} 5G クラウド-エッジ-エンド アーキテクチャ内では、PLC ソフトウェア サービスの柔軟な展開が必要であり、統合された vPLC オーケストレーションおよびスケジューリング プラットフォームが必要です。
vPLC オーケストレーションとスケジューリングは、5G 産業用ゲートウェイ、5G 産業用基地局、5G 産業用 UPF、MEC などのネットワーク要素上のコンテナーまたは仮想マシンとしての vPLC の導入をサポートします。オーケストレーション方法には、コンピューティング チップと I/O チップ間の相互接続 (コントローラーから IO、C2IO) とコンピューティング チップ間の相互接続 (コントローラーからコントローラー、C2C) の 2 種類があります。 C2IO は PLC- から -IO への通信を指し、マスター PLC- から -IO とスレーブ PLC- から-IO のシナリオの両方を含みます。 C2C は PLC- から - への PLC 通信を意味し、主にスレーブ PLC に対するマスター PLC の制御が関係します。一般的なシナリオでは、クラウドは生産制御システム、産業用ソフトウェア、企業情報管理システムをホストします。エッジは主に、クラウド システムとのインターフェースを担当するマスター PLC を展開します。これらのマスター PLC は C2C 制御コマンドを生成し、エッジに展開されたスレーブ PLC に配布します。エッジ-側のスレーブ PLC は主に C2IO 通信を処理し、エッジ マスター PLC から制御コマンドを受信してフィールド-側の I/O デバイスを管理します。
Kubernetes や Kubevirt のようなオーケストレーション システムとは異なり、vPLC は高いリアルタイム パフォーマンスと信頼性を要求します。{0}標準的なコンテナまたは仮想マシンのオーケストレーションは、産業用制御の厳しいサイクル要件を満たすのに苦労しています。 vPLC のオーケストレーションとスケジューリングでは、優れたリアルタイム パフォーマンスと信頼性を実現するために、ある程度のスケーラビリティを犠牲にする必要があります。-このうち、vPLC 冗長ホット スタンバイは、オーケストレーションおよびスケジューリング フレームワークのコア コンポーネントを構成します。. 5G vPLC オーケストレーションおよびスケジューリング モデル
5. 5G 仮想 PLC の実装
5.1 テストシナリオとソリューション
5G と産業アプリケーションの緊密な統合を推進するために、チャイナ モバイルは業界パートナーと協力して 5G vPLC の技術試験を実施しました。このテクノロジーは検証され、10 社以上の産業企業に導入されています。一般的なクライアントを例に挙げると、チャイナ モバイルはクライアントの生産ワークショップ内に 5G ネットワークを導入し、無人搬送車 (AGV) マテリアル ハンドリング用のネットワーク サービスを提供しました。ビジネス プラットフォームは、材料の種類に基づいて個別の AGV 移動経路を計画し、自動保管システムとさまざまな生産セグメントの間で車両を誘導します。
これらの要件に対処するために、5G 産業用制御システムは「マスター vPLC-スレーブ vPLC」エッジ-協調アーキテクチャを採用しています (図 4 を参照)。エッジでは、マスター vPLC が UPF 上に展開され、PLC 展開が集中化されます。製造実行システム (MES) からタスク命令を受信し、それらを制御コマンドにカプセル化して、AGV が搭載するスレーブ vPLC に送信します。同時に、実行中にスレーブ vPLC からフィードバックを受信します。フィールド レベルでは、スレーブ vPLC は 5G 産業用制御ゲートウェイに導入され、PLC と 5G データ端末装置 (DTU) の両方の「ツー{9}}-」の置き換えを実現します。一方では、スレーブ vPLC はマスター vPLC から制御コマンドを受信し、センサーを使用して AGV の駆動システムを制御し、正確な移動と位置決めを可能にします。一方、AGV が目的地に到着すると、スレーブ vPLC はタスクの実行結果をマスター vPLC にフィードバックし、タスクの完了ステータスを報告します。
5.2 システム開発
-リアルタイム コンテナ テクノロジーを採用して、5G UPF と産業用ゲートウェイの両方に vPLC を導入し、それらを 5G 産業用 UPF と 5G 産業用制御ゲートウェイに変換します。主要な構成の詳細を表 2 に示します。
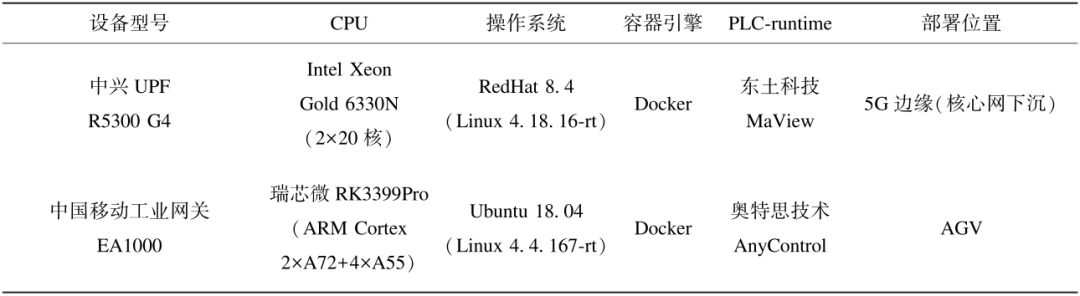
図 5 に示すシステム アーキテクチャは、5G 産業用 UPF、5G 産業用制御ゲートウェイ、およびオーケストレーション プラットフォームで構成されています。主な研究開発は以下のとおりです。
(1) Linuxカーネルの変更
まず、元の UPF カーネルとゲートウェイ カーネルは、Preempt RT パッチを統合することによってリアルタイム カーネルに変更されました。{0}{1}{1}変更されたカーネルのバージョンは Linux 4.18.16-rt と Linux 4.4.167-rt です。高負荷条件下では、プロセス処理の最大待ち時間が 8 ミリ秒から 500 μ秒に短縮されました。 2 番目に、リアルタイム タスクを専用の CPU コアに割り当てるように CPU リソースの分離が構成され、タスク切り替えのオーバーヘッドが削減され、最大プロセス処理レイテンシ ジッターが 300 μs 未満にさらに低減されました。- 3 番目に、割り込みルーティング メカニズムは、ペリフェラル割り込み応答を他の CPU コアにリダイレクトして処理するように設計されており、リアルタイム タスク実行への干渉を最小限に抑えます。これらの Linux カーネルの変更により、最大プロセス処理遅延ジッターは 100 μs 未満に減少しました。
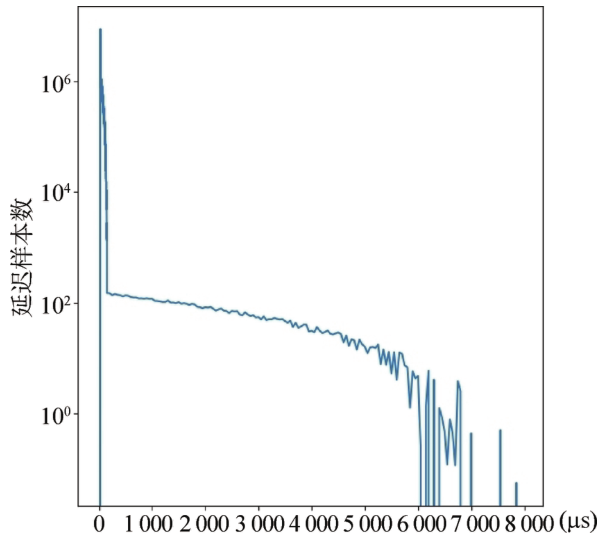 Linux カーネル変更前のプロセス処理遅延
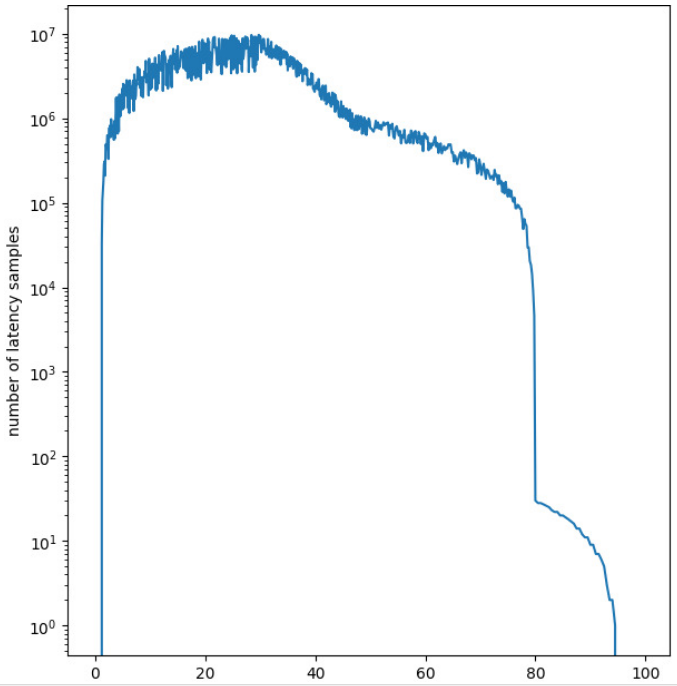 Linux カーネル変更後の処理遅延
(2) PLC- ランタイムのコンテナ化
動的な PLC 拡張をサポートするには、PLC ランタイム用にコンテナ化された仮想ランタイム環境を確立する必要があります。-まず、Alpine Linux に基づいて PLC コンテナ イメージを構築し、主に PLC-ランタイムと 32/64- ビットのダイナミック リンク ライブラリを統合します。現在、システムは 2 つの国内 PLC ランタイム バリアントをサポートしています。次に、vPLC インスタンスに対応するコンテナ ボリュームを作成して、PLC コンテナの操作中に生成されたデータを永続化します。第三に、PLC コンテナは動作中にホストの周辺リソースにアクセスする必要があります。 RS232/485 や CAN などのインターフェイスの場合、アクセスはデバイス ファイル マッピングを通じて実現されます。 IP ネットワーク インターフェイスの場合、アクセスはポート マッピング、主に PLC プログラム ダウンロード インターフェイスや外部バス サービス ポート (Modbus TCP スレーブ サービス ポートなど) などのマッピング ポートを介して有効になります。
(3) vPLC オーケストレーション
ゲートウェイ リソースのオーバーヘッドを削減しながら、UPF とゲートウェイにわたる統合オーケストレーションをサポートするために、B/S アーキテクチャを使用して軽量のオーケストレーション システムが開発されました。ユーザーはブラウザ経由でフロントエンド操作を実行しますが、バックエンドは PLC コンテナのオーケストレーションと展開のための管理モジュールとオーケストレーション モジュールで構成されます。サーバー上に展開される管理モジュールは、主に Web アクセス、コンテナ イメージのダウンロード、PLC コンテナの構成/監視を提供します。オーケストレーション モジュールは UPF とゲートウェイの両方にデプロイされ、主にコンテナー イメージの取得、コンテナー環境の構成、およびランタイム管理を提供します。管理モジュールとオーケストレーション モジュールは HTTP 経由で通信します。コンテナーのランタイム監視を例に挙げると、オーケストレーション モジュールは Docker クライアントを通じてローカルの Docker サービスと定期的に通信して、コンテナーのステータス情報を取得し、管理モジュールに報告します。マネジメントモジュールは異常状態を検出すると例外処理を開始します。
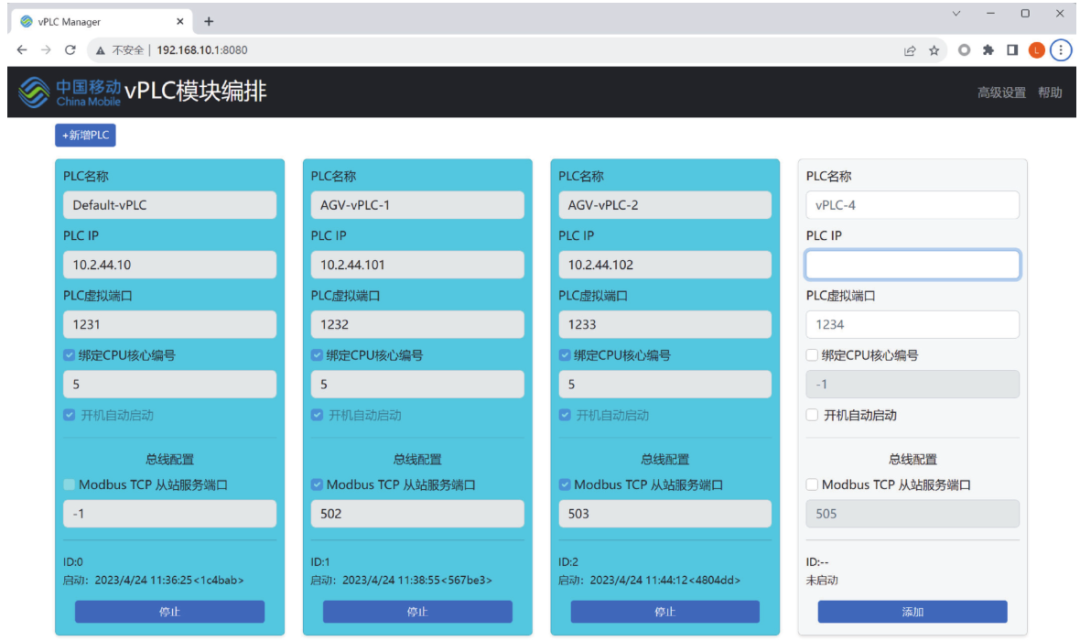 仮想 PLC オーケストレーション システム インターフェイス
5.3 テスト結果
5G 産業用 UPF および 5G 産業用コントロール ゲートウェイの現場展開に続いて、マスター vPLC とスレーブ vPLC の間、およびスレーブ vPLC と I/O の間で Modbus TCP 通信が構成されました。スレーブ vPLC の産業用制御サイクルは 5 ミリ秒に設定され、マスター vPLC のサイクルは 20 ミリ秒に設定されました。各マスター vPLC 制御サイクルには、スレーブ vPLC との 1 つの通信インスタンスが含まれます。延長された運用テスト (14 日間) の後、AGV のスケジューリングは、シャットダウンやルート逸脱の障害なしに確実に機能しました。マスター vPLC は、平均実行時間 457 μs、最大実行時間 599 μs、最大ジッター 532 μs を示しました (図 9 を参照)。産業用制御では通常、レイテンシ ジッターが制御サイクルの 10% ~ 15% 以内に収まることが必要です。これらの測定結果に基づくと、5G 産業用制御システムのマスター-スレーブ vPLC エッジ-協調アーキテクチャは 5 ミリ秒以上の制御サイクルをサポートでき、中速-}から-高速-の産業用制御のパフォーマンス要件を満たします。現在の 5G インターフェースのエア レイテンシが 5 ミリ秒を超えていることを考慮すると、エッジ-連携ソリューションは、単一-展開エッジ-側の vPLC スキームと比較して、集中展開の利点と中-}から-高速-の速度制御のサポートを組み合わせています。
従来の PLC ソリューションのコストには、マスター PLC、スレーブ PLC、5G DTU などの設備費用が含まれます。 5G 産業用制御システム ソリューションには、5G 産業用 UPF ソフトウェア ライセンスと 5G 産業用制御ゲートウェイのコストが含まれます。従来の PLC ソリューションと比較して、5G 産業用制御システム ソリューションは、機器調達コストの 50% 以上の大幅な削減を実現します。さらに、5G 産業用制御システムは統合オーケストレーションをサポートします。 PLC アプリケーションの導入、更新、運用/保守を一元管理してリモートで実行できるため、柔軟な拡張性が提供され、O&M 時間が 80% 以上削減されます。
要約すると、5G 産業用制御システムは、ハードウェアの変更を必要としたり、既存の UPF/ゲートウェイの動作を中断したりすることなく、5G ネットワーク要素のソフトウェア アップグレードを通じて PLC 産業用制御サービスを提供します。中速から高速の産業用制御をサポートし、多様なアプリケーション シナリオ、コスト削減、メンテナンスの容易さ、拡張性などの利点を提供します。
6 結論
第 4 次産業革命の到来により、{0}}産業制御の中核である PLC- は、産業接続の進化する需要に対応するために奮闘しています。 ICT と OT の統合は、多様な生産要素とテクノロジーの融合を加速し、次世代 5G 産業用制御システムの構築に大きな期待をもたらします。-一方で、5G vPLC はクラウドベースの PLC に統合された技術アーキテクチャとロードマップを提供します。-一方で、5G vPLCテクノロジーエコシステムの構築は、PLCメーカーがハードウェア製品からソフトウェアサービスに移行する動機を与え、国内のPLCテクノロジーに新たな開発の機会をもたらし、断片化した標準を持つ外国企業が支配する現在の市場環境を破壊する可能性があります。現在、5G 産業用制御システムはまだ開発の初期段階にあります。マイクロカーネル仮想化、確定的ネットワーキング、冗長ホットスタンバイなどの分野における主要な技術的課題に取り組み、これらのシステムを継続的に強化および改良するには、業界全体の協力的な取り組みが必要です。同時に、産業制御における質の高い開発を推進するには、産業オートメーションと情報化における学際的な人材を育成するために大学との協力を強化することが不可欠です。-