


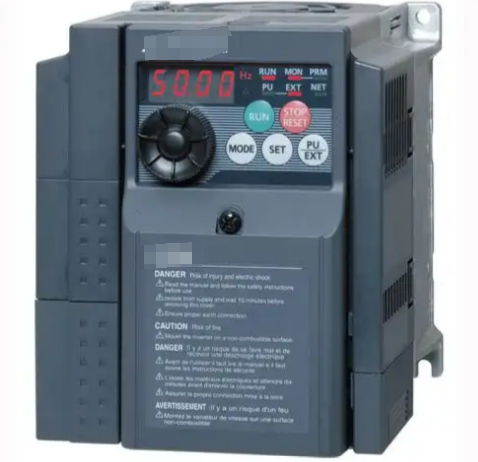
現代の産業用制御に不可欠なデバイスである可変周波数ドライブ (VFD) の周波数出力は、モーター速度とのマッチングを通じて生産効率と機器の安全性に直接影響します。しかし、実際のアプリケーションでは、オペレーターは VFD に表示される周波数と機器パネルに表示される速度の不一致に頻繁に遭遇します。これにより、生産プロセス中の正確な制御が損なわれるだけでなく、潜在的な機器の危険が隠蔽される可能性があります。この一般的な問題に対処するには、複数の観点から体系的なトラブルシューティングと解決策を実行する必要があります。
I. 基本原則と不一致の一般的な原因
周波数変換器は、出力周波数を変更することで AC モーターの速度を制御します。理論的には、速度=120 × 周波数 / 極ペアの数 × (1 - スリップ率) という線形関係が存在します。ただし、実際の動作では、主に次の 6 つの要因により、表示値の間に 5% ~ 15% の誤差が生じる場合があります。
1. 信号取得経路の違い:VFD は内部 IGBT モジュールの出力周波数を表示しますが、機器パネルは通常、エンコーダまたはタコジェネレータからフィードバック信号を受信します。セメント工場のケーススタディでは、エンコーダカップリングの 0.2mm のギャップが速度表示に 8% のずれを引き起こすことが判明しました。
2. 不適切なパラメータ設定:これには、間違ったモーター定格パラメータ (例: 2950 rpm モーターが 1450 rpm として誤って設定された)、誤った V/F カーブ設定、または過度に高いスリップ補償値が含まれます。繊維機械のテストにより、滑り補正パラメータが正しくないと、表示偏差が 12% まで増幅される可能性があることが判明しました。
3. 機械的伝達損失:ベルトの滑りやギアボックスの摩耗などの要因によって生じるエネルギーの散逸。自動車生産ラインのデータによると、タイミングベルトが劣化すると、理論値と比較して実際の回転速度が 6 ~ 9% 低下する可能性があります。
4. 信号干渉の問題:エンコーダ信号線に非シールド ツイストペア ケーブルが使用されている場合、電磁干渉により速度表示が ±3% 変動する可能性があります。-化学プラントの改修事例では、磁気リングを追加することで表示偏差が 5% から 0.3% に減少しました。
5. 表示単位の混乱:一部の機器パネルではデフォルトで rpm が表示されますが、インバーターは Hz またはパーセンテージに設定されている場合があります。かつて工作機械のユーザーが 50Hz を 1500rpm (4 極モーターの場合) と読み間違え、実際の速度が設定値を 33% 超えてしまいました。
6. ハードウェア障害:エンコーダの破損、インバータ出力電流検出モジュールの故障など ある製鉄所では、VFDの電流センサが経年劣化したことにより、周波数表示誤差が±2Hzに達しました。
II.系統的なトラブルシューティングのプロセス
内部から外部、ソフトウェアからハードウェアに至る 7 段階のアプローチを採用します。-
ステップ 1: パラメータの検証
● モーターの銘板パラメータが VFD 設定、特に定格速度、極数、力率と正確に一致していることを確認してください。
● P0340 (モーター パラメータ自動検出) が完了していることを確認します。-
● P1080/P1082(最小/最大周波数)の設定範囲を確認します。
●P2000(基準周波数)とP2001(基準速度)の対応を確認してください。
ステップ 2: 信号テスト
● オシロスコープを使用して、エンコーダの A/B 相信号波形の整合性を検査します。
●パルス周波数がf=(回転速度×エンコーダ線数)/60を満たすかどうかを測定します。
● Check signal cable insulation resistance (should be >100MΩ).
ステップ 3: 機械的検査
●手動でシャフトを回転させて伝達系抵抗トルクを検出します。
● ベルトの張力をテストします (テンションゲージを推奨)。
●カップリングの芯ずれ偏差は、<0.05mm.
ステップ 4: 負荷テスト
● 無負荷条件での表示値を比較します(偏差は次のとおりです)-<1%).
●25%/50%/75%/100%負荷時の偏差曲線を記録します。
● 突然の負荷除去後の速度回復時間を観察してください (通常<200ms).
ステップ 5: 環境テスト
●インバータ放熱ダクト温度(推奨温度)<40°C).
● エンコーダの使用環境振動値(<0.5G).
●電磁両立性試験(RF電界強度)<3V/m).
ステップ 6: ファームウェアの検証
● インバータとエンコーダ間のプロトコルバージョンの互換性を確認します。
● パラメータバックアップファイルの CRC チェックサムを確認します。
● 必要に応じて、制御ファームウェアをアップグレードします。
ステップ 7: 交換テスト
● クロススワップ エンコーダ/インバータ モジュール。-
● アナログ入力テストに切り替えます。
●独立したタコメータを接続して比較してください。
Ⅲ.代表的な解決策
さまざまな根本原因に基づいて、対象を絞った対策を実装できます。
ケース 1: パラメータ設定エラー
射出成形機は 50Hz でパネルに 1200 rpm を表示しました (1450 rpm であるはずです)。調査により次のことが明らかになりました。
● 元のパラメータ P0311=1200 (不正な銘板データ)
● P0311=1450 の修正後に偏差が解消されました
●P0350(ステーター抵抗)を0.82Ωに同時調整
ケース 2: エンコーダの干渉
製薬用遠心分離機では、±5% のランダムな速度変動が見られました。
●従来から使用されていたインクリメンタル信号伝送用の標準ケーブルです。
● Siemens 6XV1830-3EH10 シールドケーブルに交換。
●120Ωの終端抵抗を追加しました。
●表示安定性が±0.2%に向上しました。
ケース 3: メカニカルスリップ
食品コンベアベルトの速度偏差が 8% に達しました:
● 検査により、ベルトの伸びが制限値を超えていることが判明しました (3.5% > 標準 2%)。
●歯付きシンクロベルトと調整されたテンションプーリーに交換。
● 閉ループ制御用にレーザー速度センサーを取り付けました。-
●最終偏差は0.5%以内に抑制されています。
ケース 4: ハードウェア障害
工作機械の主軸速度表示が突然 15% 低下しました:
●検査の結果、エンコーダベアリングの焼き付きが確認されました。
● ERN1387 エンコーダ交換後、正常動作が回復しました。
●インバータ出力電流波形も同時チェック。
IV.高度なデバッグ手法
高精度のアプリケーションの場合は、次の方法を検討してください。-
1. デュアルチャンネルキャリブレーション:-インクリメンタルエンコーダとロータリートランスを同時に接続し、PLC経由でデータ融合処理を行います。このソリューションを導入した後、精密研削盤は 0.01 rpm の分解能を達成しました。
2. 動的補償アルゴリズム:次のように VFD を構成します。
●P1400=3 (速度オブザーバーを有効にする)。
●P1401=0.5(フィルタ時定数)。
●P1402=150%(加速補正)。
3. クラウド プラットフォームのモニタリング:IoTゲートウェイ経由で運用データをアップロードし、ビッグデータ分析を利用して逸脱傾向を予測します。風力発電グループによる導入後、障害警告の精度は 92% に達しました。
この体系的なアプローチにより、表示ムラを解決するだけでなく、機器の制御精度も根本的に向上します。自動車溶接ラインに完全なソリューションを導入した後、生産効率は 7% 向上し、スクラップ率は 34% 減少しました。これにより、現代の製造における回転速度制御精度の極めて重要性が実証されました。インダストリー 4.0 の進展に伴い、機器の状態をリアルタイムでマッピングするデジタル ツイン テクノロジーの採用が、このような課題に対処するための新しいパラダイムとなるでしょう。